海蛾号停靠站召回 BZ
丢失了海蛾号?不想从舒适基地出发,游进寒冷黑暗的海洋?别担心,我们来帮你!
 查看大图
重要!此模组使用 BepInEx(零度之下)和 Nautilus(零度之下)。你必须安装这些才能使用此模组。该模组支持 Vortex,但你必须使用最新版本的 Vortex 和 Subnautica Below Zero Support 扩展。只需将模组解压到 <游戏文件夹>\BepInEx\plugins,或让 Vortex 自动处理。
非常重要! 这仍然是一个很大程度上"实验性"的预览版本模组。会有一些错误,路径规划尚未完全优化,自动驾驶模式仍容易"卡住"。请通过"帖子"标签报告任何错误、问题或建议。
海蛾号停靠站召回 BZ
你的海蛾号丢了?不想离开舒适的基地,在寒冷黑暗的海洋中游泳?那么,我们来帮你!
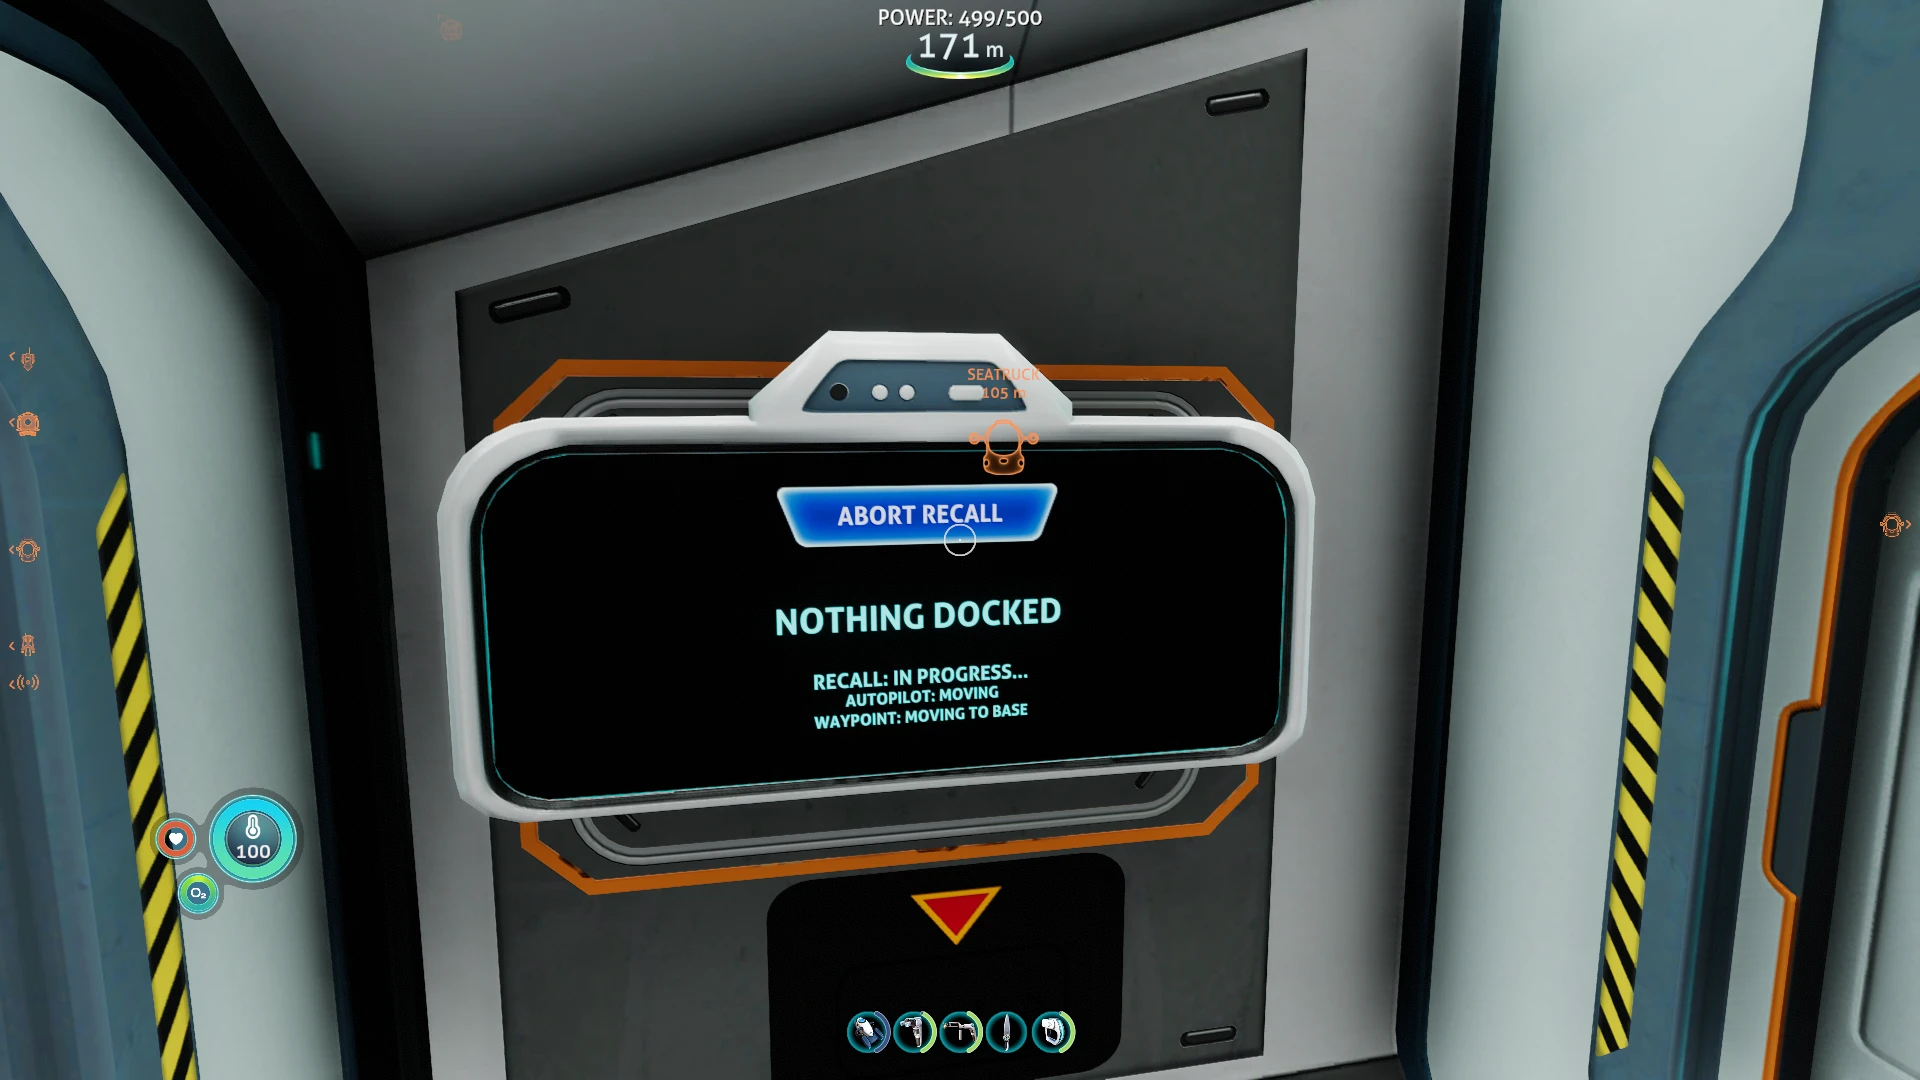
使用海蛾号停靠站召回功能,您可以直接从海蛾号停靠站控制台,将最近的海蛾号召回至任何海蛾号停靠站基地模块。
特性:
- 通过任何海虾号停靠站基础模块上现有的控制台工作。
- 召回配置范围内最近的海虾号。
- 提供两种召回方法:
- 自动驾驶 - 使用基于网格的导航和路径寻找系统,海蛾号将尝试自行驾驶返回码头。这是一种"符合设定"的方法,尽管它有一些限制(见下文)。
- 传送 - 有点作弊的意味,海蛾号被神奇地传送到码头末端,之后它将自行驶入。
- 多个海卡车可以同时被召回至不同的码头。自动驾驶导航的范围和准确性,以及召回方式,可以在模组选项中配置。
已知问题
- 有限的路径规划能力,因此海蛾号在返航途中可能会卡住。
- 有时自动驾驶会使海蛾号失控旋转。
- 通常它会自行修正,但有时会卡住。
- 网格生成只能考虑在特定时间点生成的物体和地形。
- 因此,较长的距离常常导致路径规划失败,因为地形块和障碍物尚未生成。
- 网格生成和路径规划算法相当迅速,但巨大的范围/小的单元格距离仍可能导致一些减速。
- 自动驾驶将导航至距离码头管道末端约20米的一个点。
- 该点必须没有障碍物,否则海蛾号会卡住。
实施细节
如果你对这一切如何运作的技术细节感兴趣,可以在我的 Github 仓库中找到概述。
还没有人评论,去客户端里说两句吧。
评论在新手盒子客户端中发表,这里同步展示。