Valheim GPS 自动驾驶 自动船只导航 v1.0
使用完全可配置的自动驾驶系统,自动将你的船驶向GPS航点。
 查看大图
[size=4][b]描述[/b][/size]
[color=#D4D4D8]GPS AutoPilot 为《英灵神殿》中的船只添加了自动导航系统。
设置 GPS 航点,让你的船自动驶向目的地。自动驾驶会处理转向,并根据当前风向调整船的航向,让你能够专注于旅程,而不必不断修正船的航向。[/color]
[size=4][b]安装说明[/b][/size]
[]为《英灵神殿》1.0 安装 [b]BepInEx[/b]。[/]
[]下载最新的
[code]GPS AutoPilot.dll[/code]。[/]
[]将
[code]GPS AutoPilot.dll[/code]放入:
[code]Valheim/BepInEx/plugins/[/code][/]
[]启动《英灵神殿》。[/]
[]按照模组的说明创建并使用你的 GPS 航点。
[size=4][b]主要功能[/b][/size][/]
[]使用 GPS 航点进行船只自动导航[/]
[]自动转向目的地[/]
[]感知风向的导航[/]
[]在逆风航行时避免不必要的倒退[/]
[]支持多个 GPS 航点[/]
[]在航点之间自动推进[/]
[]轻松启用和停用自动驾驶[/]
[]专为《英灵神殿》1.0 设计[/]
[]轻量且专注于导航
[heading]使用方法[/heading]
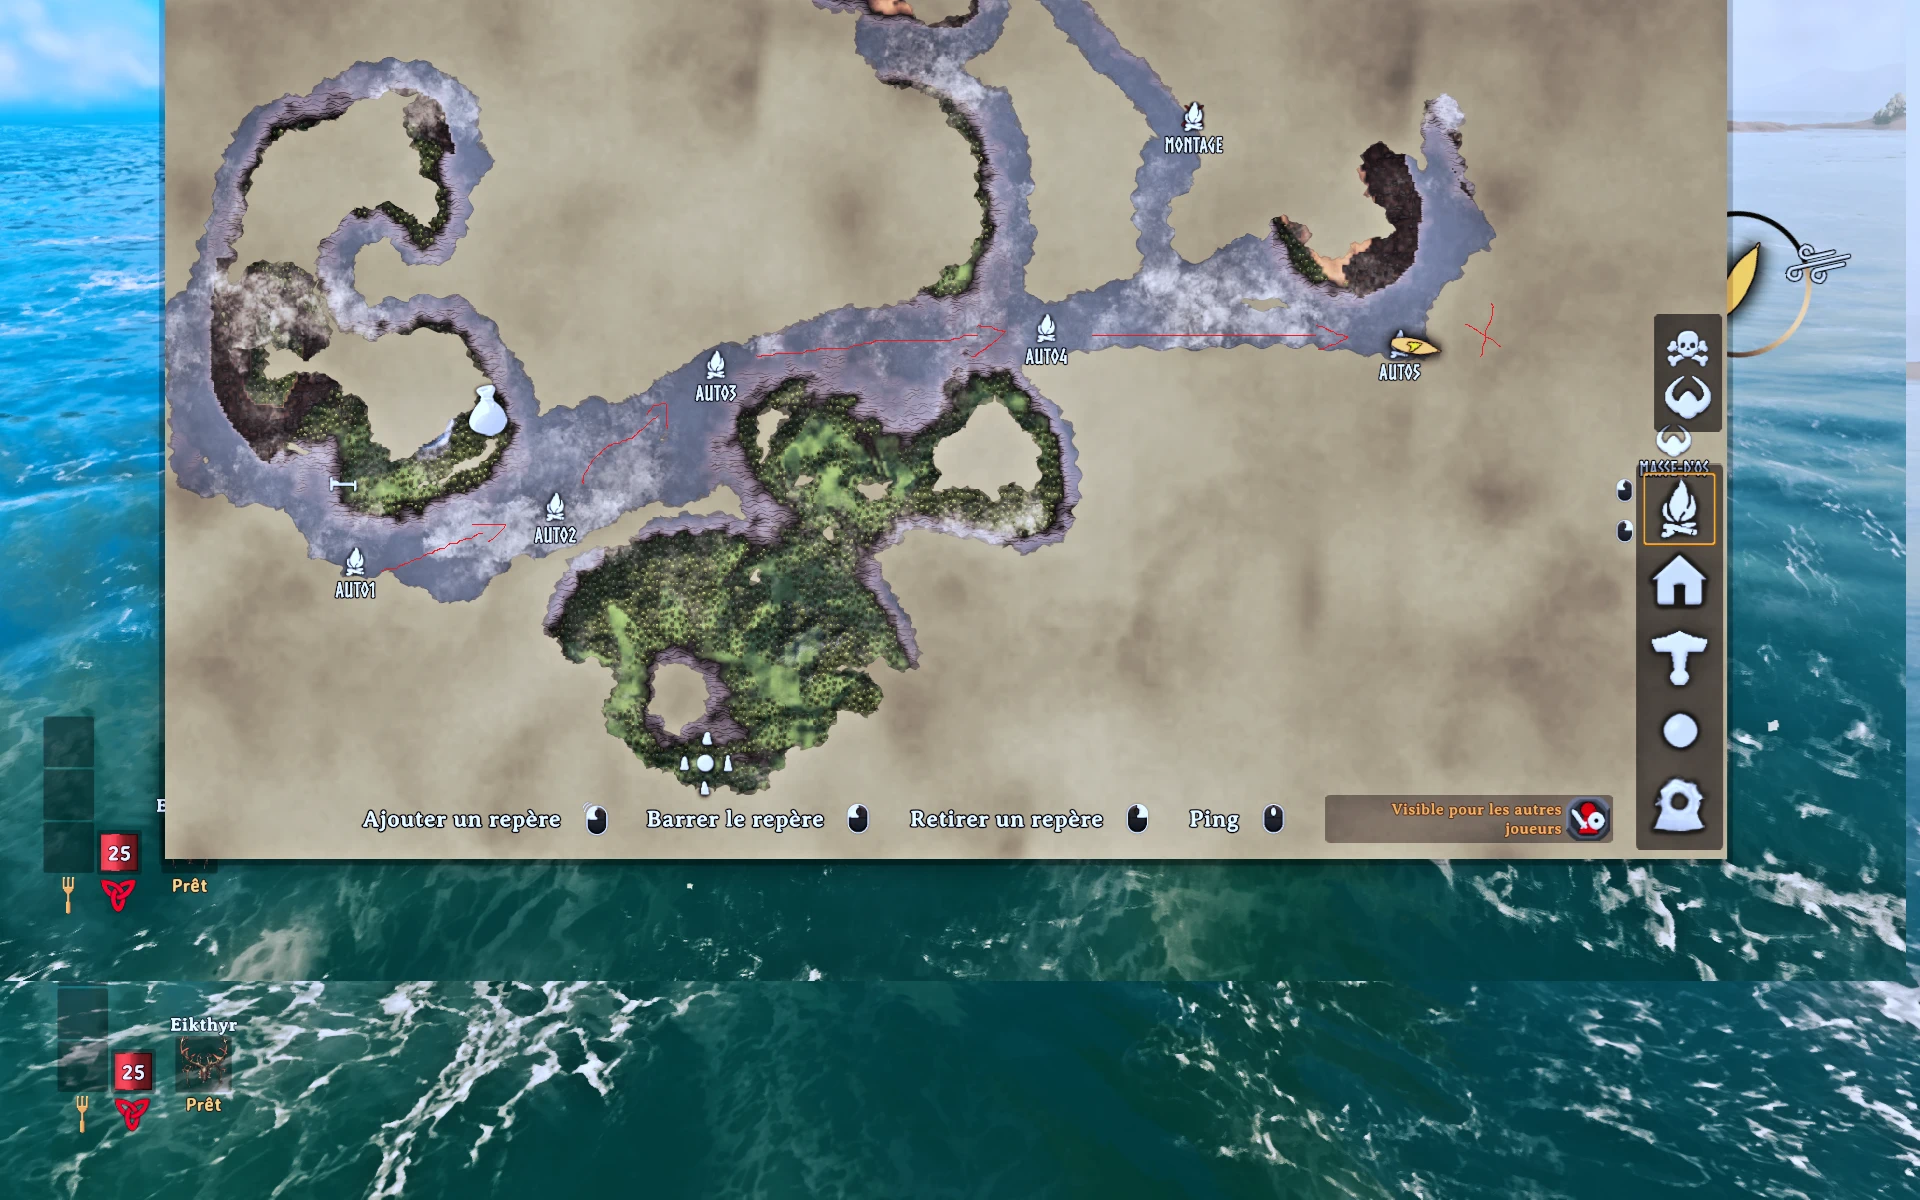
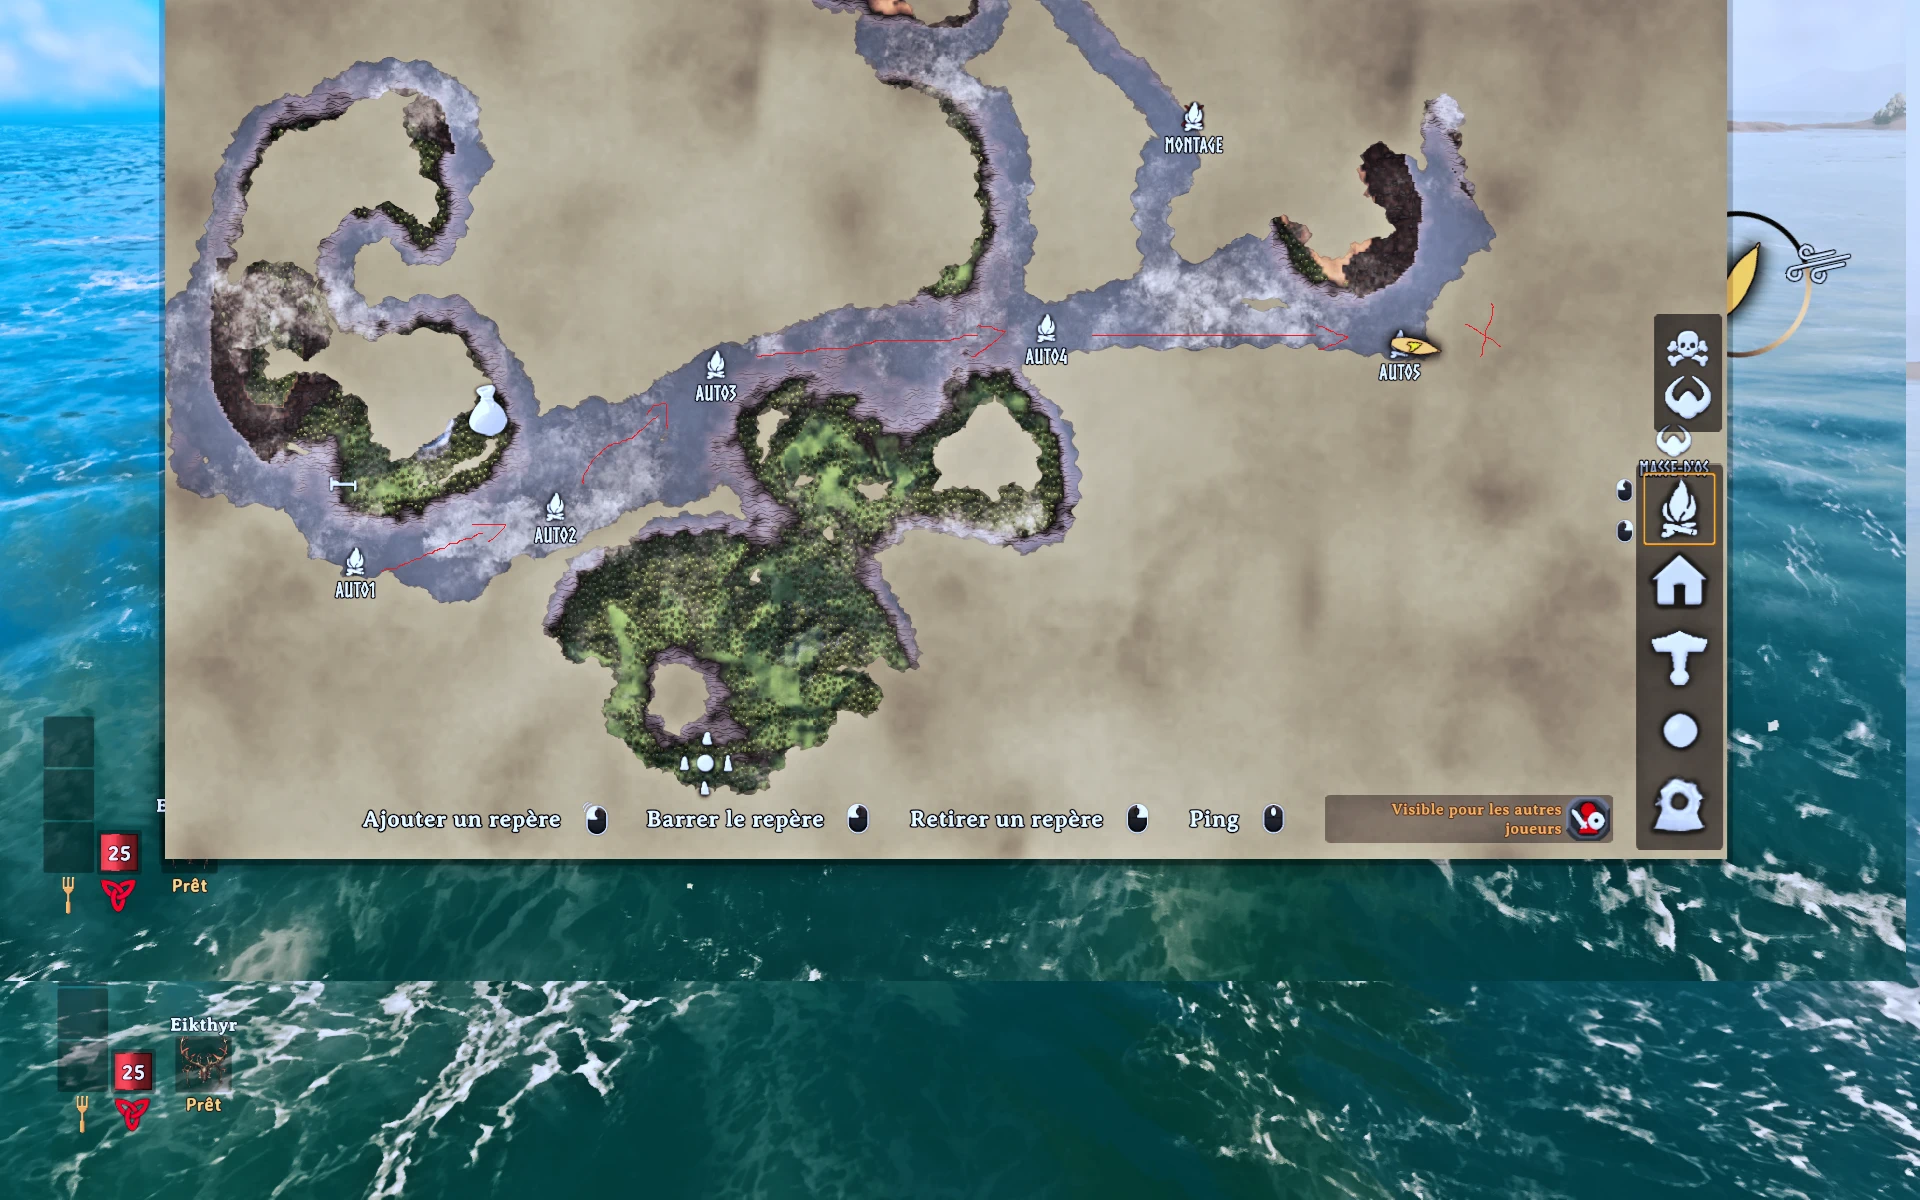
1. 创建你的目的地标记
打开《英灵神殿》地图,在你希望船前往的位置创建一个标记。
对于自动驾驶系统,请使用以下名称:
[list]
[][code]Auto1[/code]——第一个目的地[/]
[][code]Auto2[/code]——第二个目的地[/]
[][code]Auto3[/code]——第三个目的地[/]
[]依此类推……[/]
[/list]自动驾驶会按顺序跟随编号标记。
2. 登上你的船
登上你的船,并正常控制船舵。
确保船在水中,并且有足够空间开始航行。
3. 启动自动驾驶
按 [b]K[/b] 激活 GPS AutoPilot。
船将自动计算前往下一个 GPS 航点的方向,并开始朝其转向。
4. 跟随多个航点
如果你创建了:
[code]Auto1 → Auto2 → Auto3[/code]船将会:
[list=1]
[]驶向
[code]Auto1[/code][/]
[]自动继续驶向
[code]Auto2[/code][/]
[]继续驶向
[code]Auto3[/code][/]
[]在到达最终航点时停止导航[/]
[/list]你无需在航点之间手动改变方向。
5. 风向条件
自动驾驶会根据风向自动调整船的转向。
当逆风时,船将避免不必要地切换为倒退,并使用适当的前进航行模式。
6. 停止自动驾驶
再次按 [b]K[/b] 停用自动驾驶,并重新获得对船的手动控制。
重要
确保你的航点名称完全写作:
[code]Auto1[/code]
[code]Auto2[/code]
[code]Auto3[/code]并且编号连续。
系统使用带编号的 GPS 标记来确定导航顺序。
[size=4][b]需求[/b][/size][/]
[][color=#D4D4D8]《英灵神殿》1.0[/color][/]
[][color=#D4D4D8]适用于《英灵神殿》的 BepInEx 5.x[/color][/]
[][color=#D4D4D8]可正常安装的游戏[/color]
[size=4][b]致谢[/b][/size]
[color=#D4D4D8]感谢《英灵神殿》模组社区,以及所有帮助让《英灵神殿》模组制作成为可能的人。
特别感谢《英灵神殿》模组社区所使用的工具和框架的开发者与创作者。[/color]
[/]
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。