旋翼机速度、扭矩与操控性改进
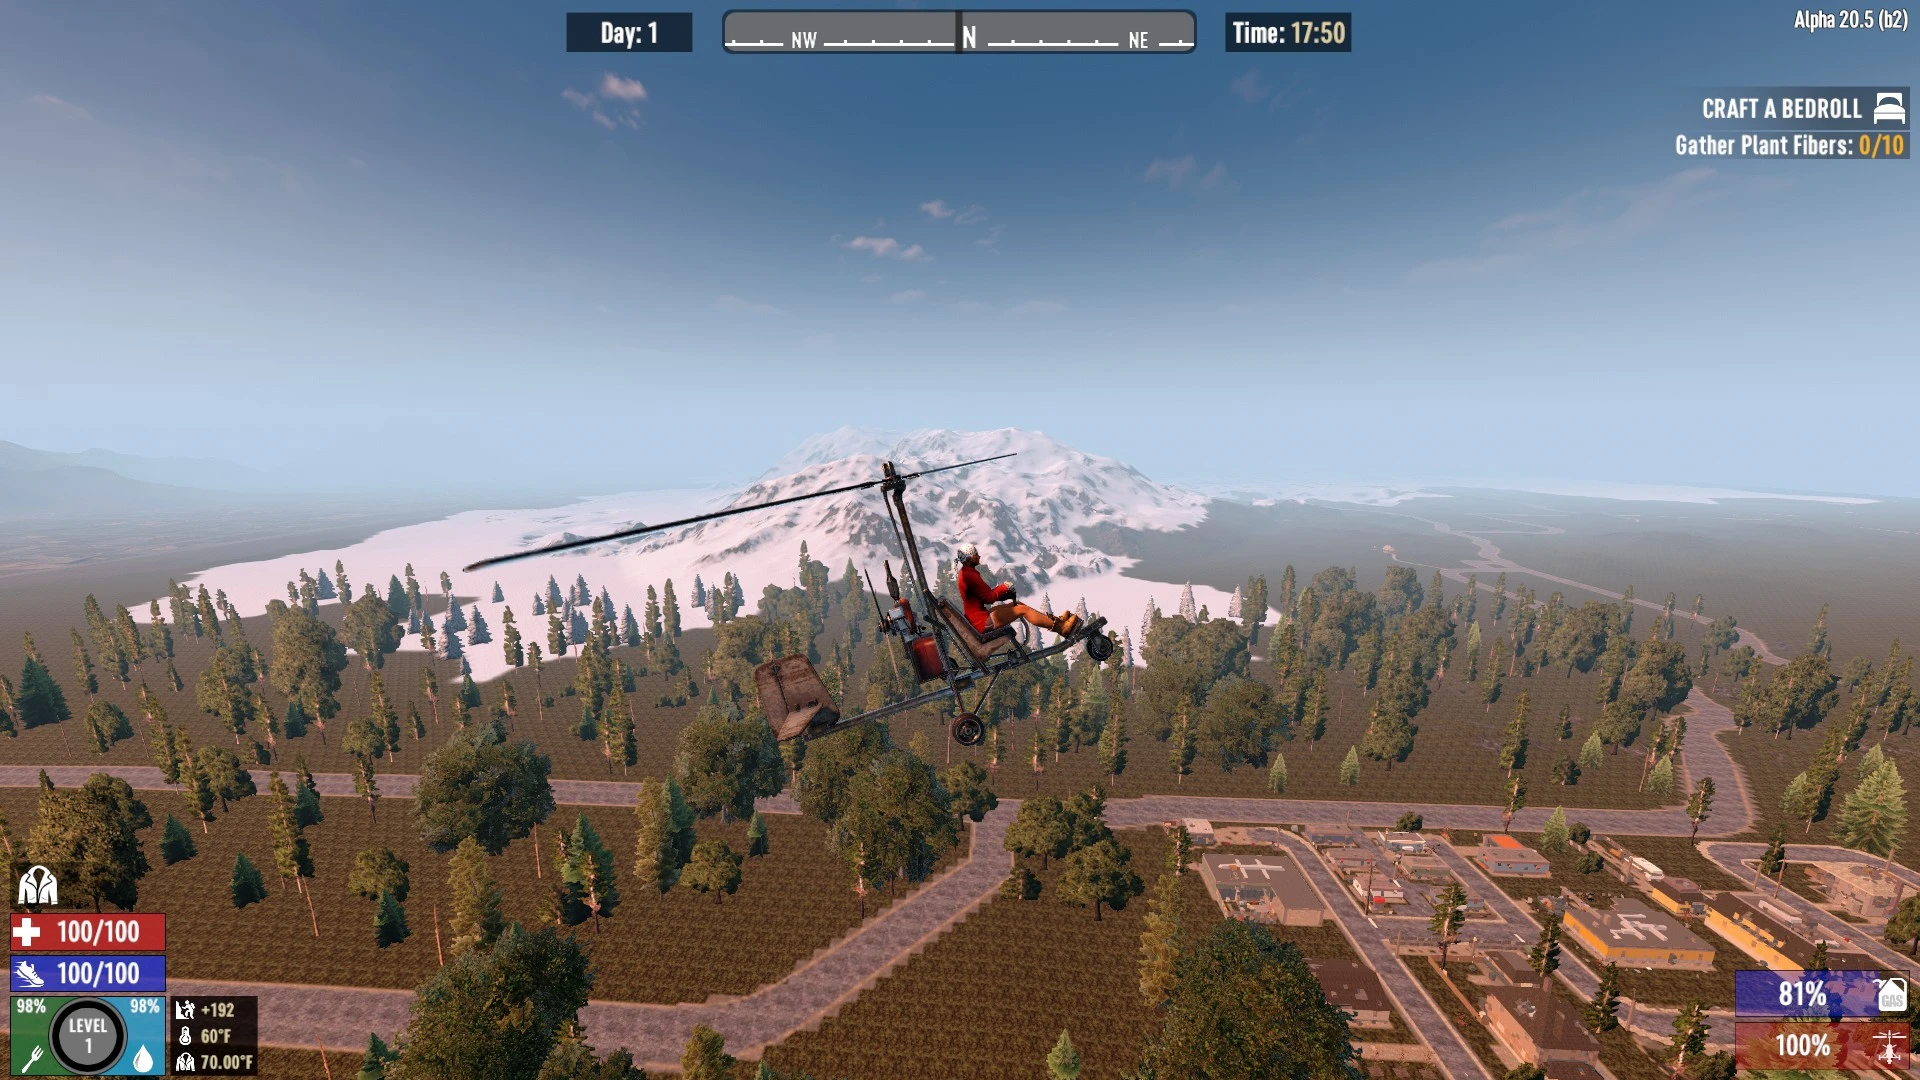
一个简单的模组,提高了陀螺仪在涡轮(Shift键)模式下的速度,并增加了陀螺仪的扭矩以及陀螺仪轮子的扭矩,以提升地面操控性(包括倒车)并实现轻松起飞。适用于A20版本,安全兼容。
 查看大图
A20 兼容
适用于当前存档
服务器端(仅主机需要此文件)
简单模组功能:
- 增加陀螺仪在涡轮(Shift 键)模式下的速度(同时非涡轮模式速度降低 1,但可能不明显)
- 增加陀螺仪的扭矩以及陀螺仪车轮的扭矩,以提高地面操控性
- 现在倒车功能实际上可用了,所以如果你在尝试起飞时撞上什么东西,可以轻松倒车并再次尝试
- 可以在狭小空间内轻松起飞,便于更好逃脱或短跑道起降,不过会让直线降落略显飘忽
这些改动相当简单,所以人们通常只是修改自己的文件或制作一个小型模组,因此在 Nexus 上并没有太多关于速度和操控提升的模组,特别是对于那些不想自己动手修改文件的人来说。所以我想把我的设置分享出来,供有同样需求的人使用。我通常玩的是 10 公里大小的地图,所以更快的载具是必须的,通过这些设置,我更加享受了陀螺飞行器的乐趣。
非涡轮模式在起飞和降落时基本一致,因为在 75% 功率下操作会困难得多。 或许可以再微调一下,让直线降落更顺畅,等后续版本我测试些不同方案时再改进。
速度变化:
- 属性名称 = 最大速度
- 原始值 = 9, 15
- 新值 = 8, 75
扭矩 + 操控性调整:
属性名称 = 电机扭矩最小值
原始值 = 1
新值 = 50
属性名称 = 最大扭矩
原始值 = 1
新值 = 75
属性名称 = 制动力矩
原始值 = 10
新值 = 100
属性类 = wheel0
属性名 = torqueScale_motor_brake
原始值 = 1, 1
新值 = 50, 50
属性类 = wheel1
属性名 = torqueScale_motor_brake
原始值 = 1, 1
新值 = 50, 50
属性类别 = wheel2
属性名称 = torqueScale_motor_brake
原始值 = 1, 1
新值 = 50, 50
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。