Nova NV-2 载具 Beta
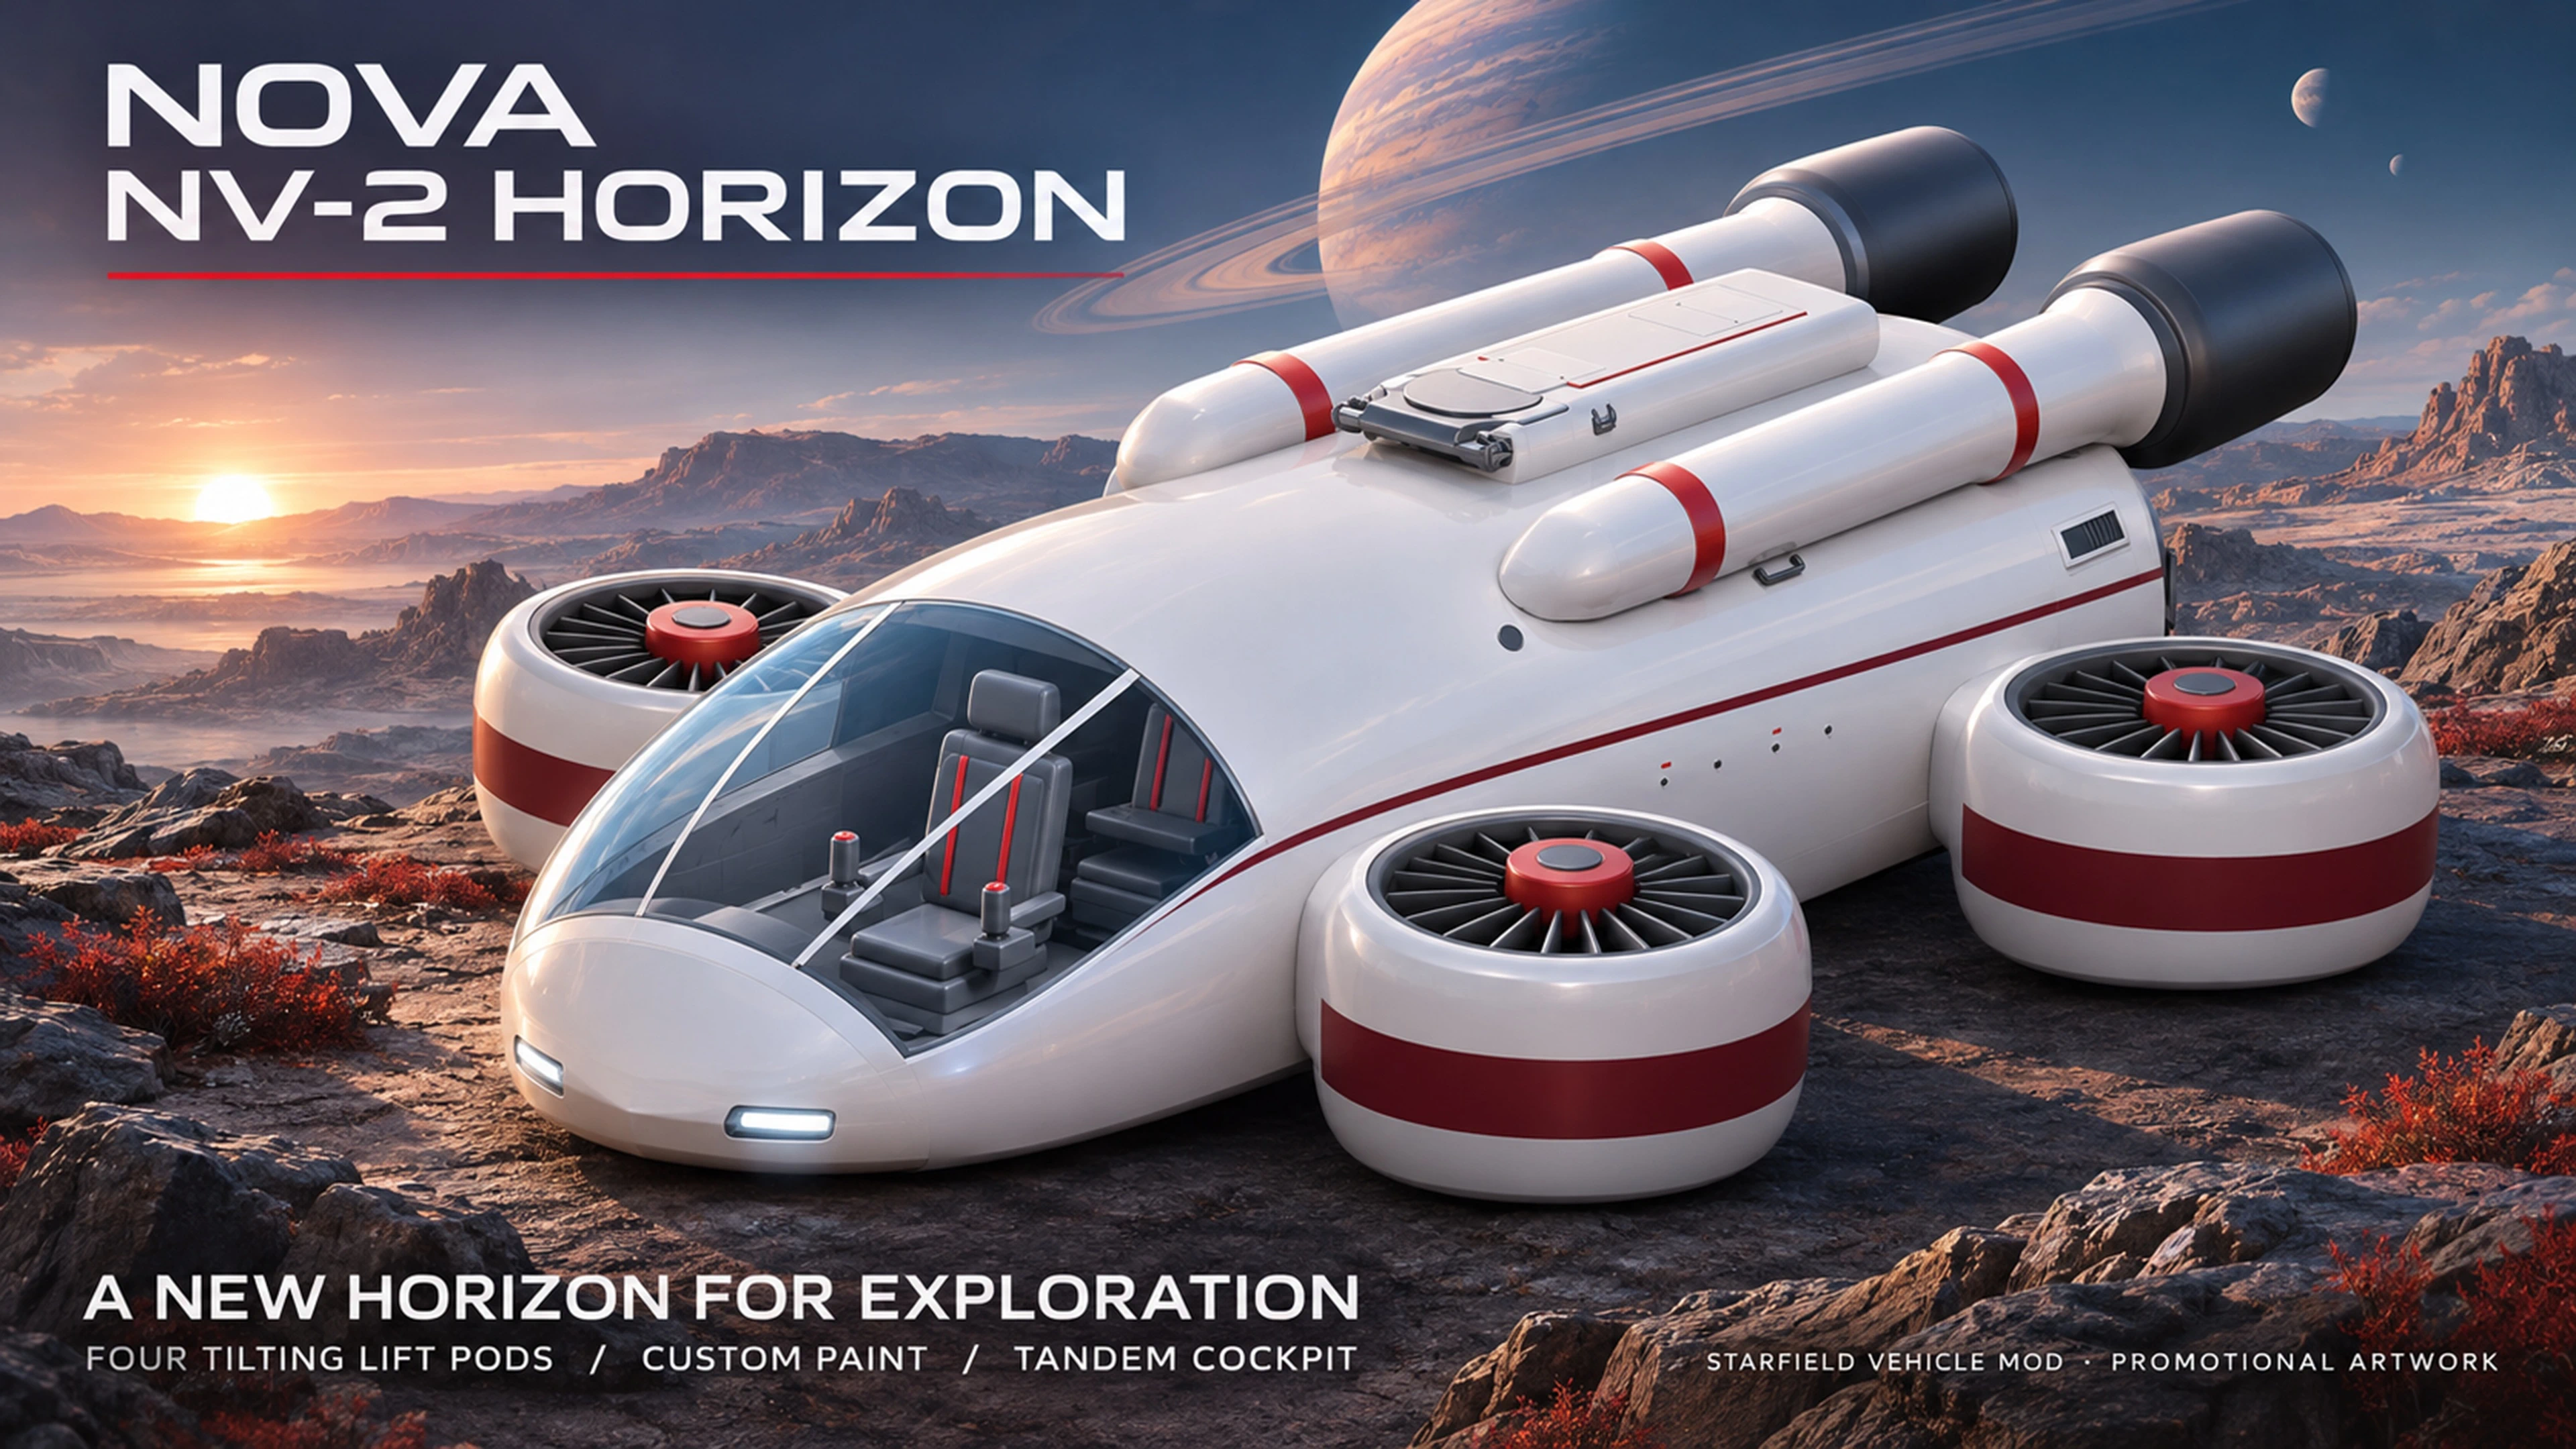
认识新星 NV-2 地平线——一款受新星银河干净实用设计语言启发的《星空》探索载具。四个旋转升降舱在水平推进下向前倾斜,并带有随其运动变化的动画尾气效果。该载具具有可自定义涂装、工作大灯、双座串联驾驶舱以及向上动画
 查看大图
Nova NV-2 Horizon
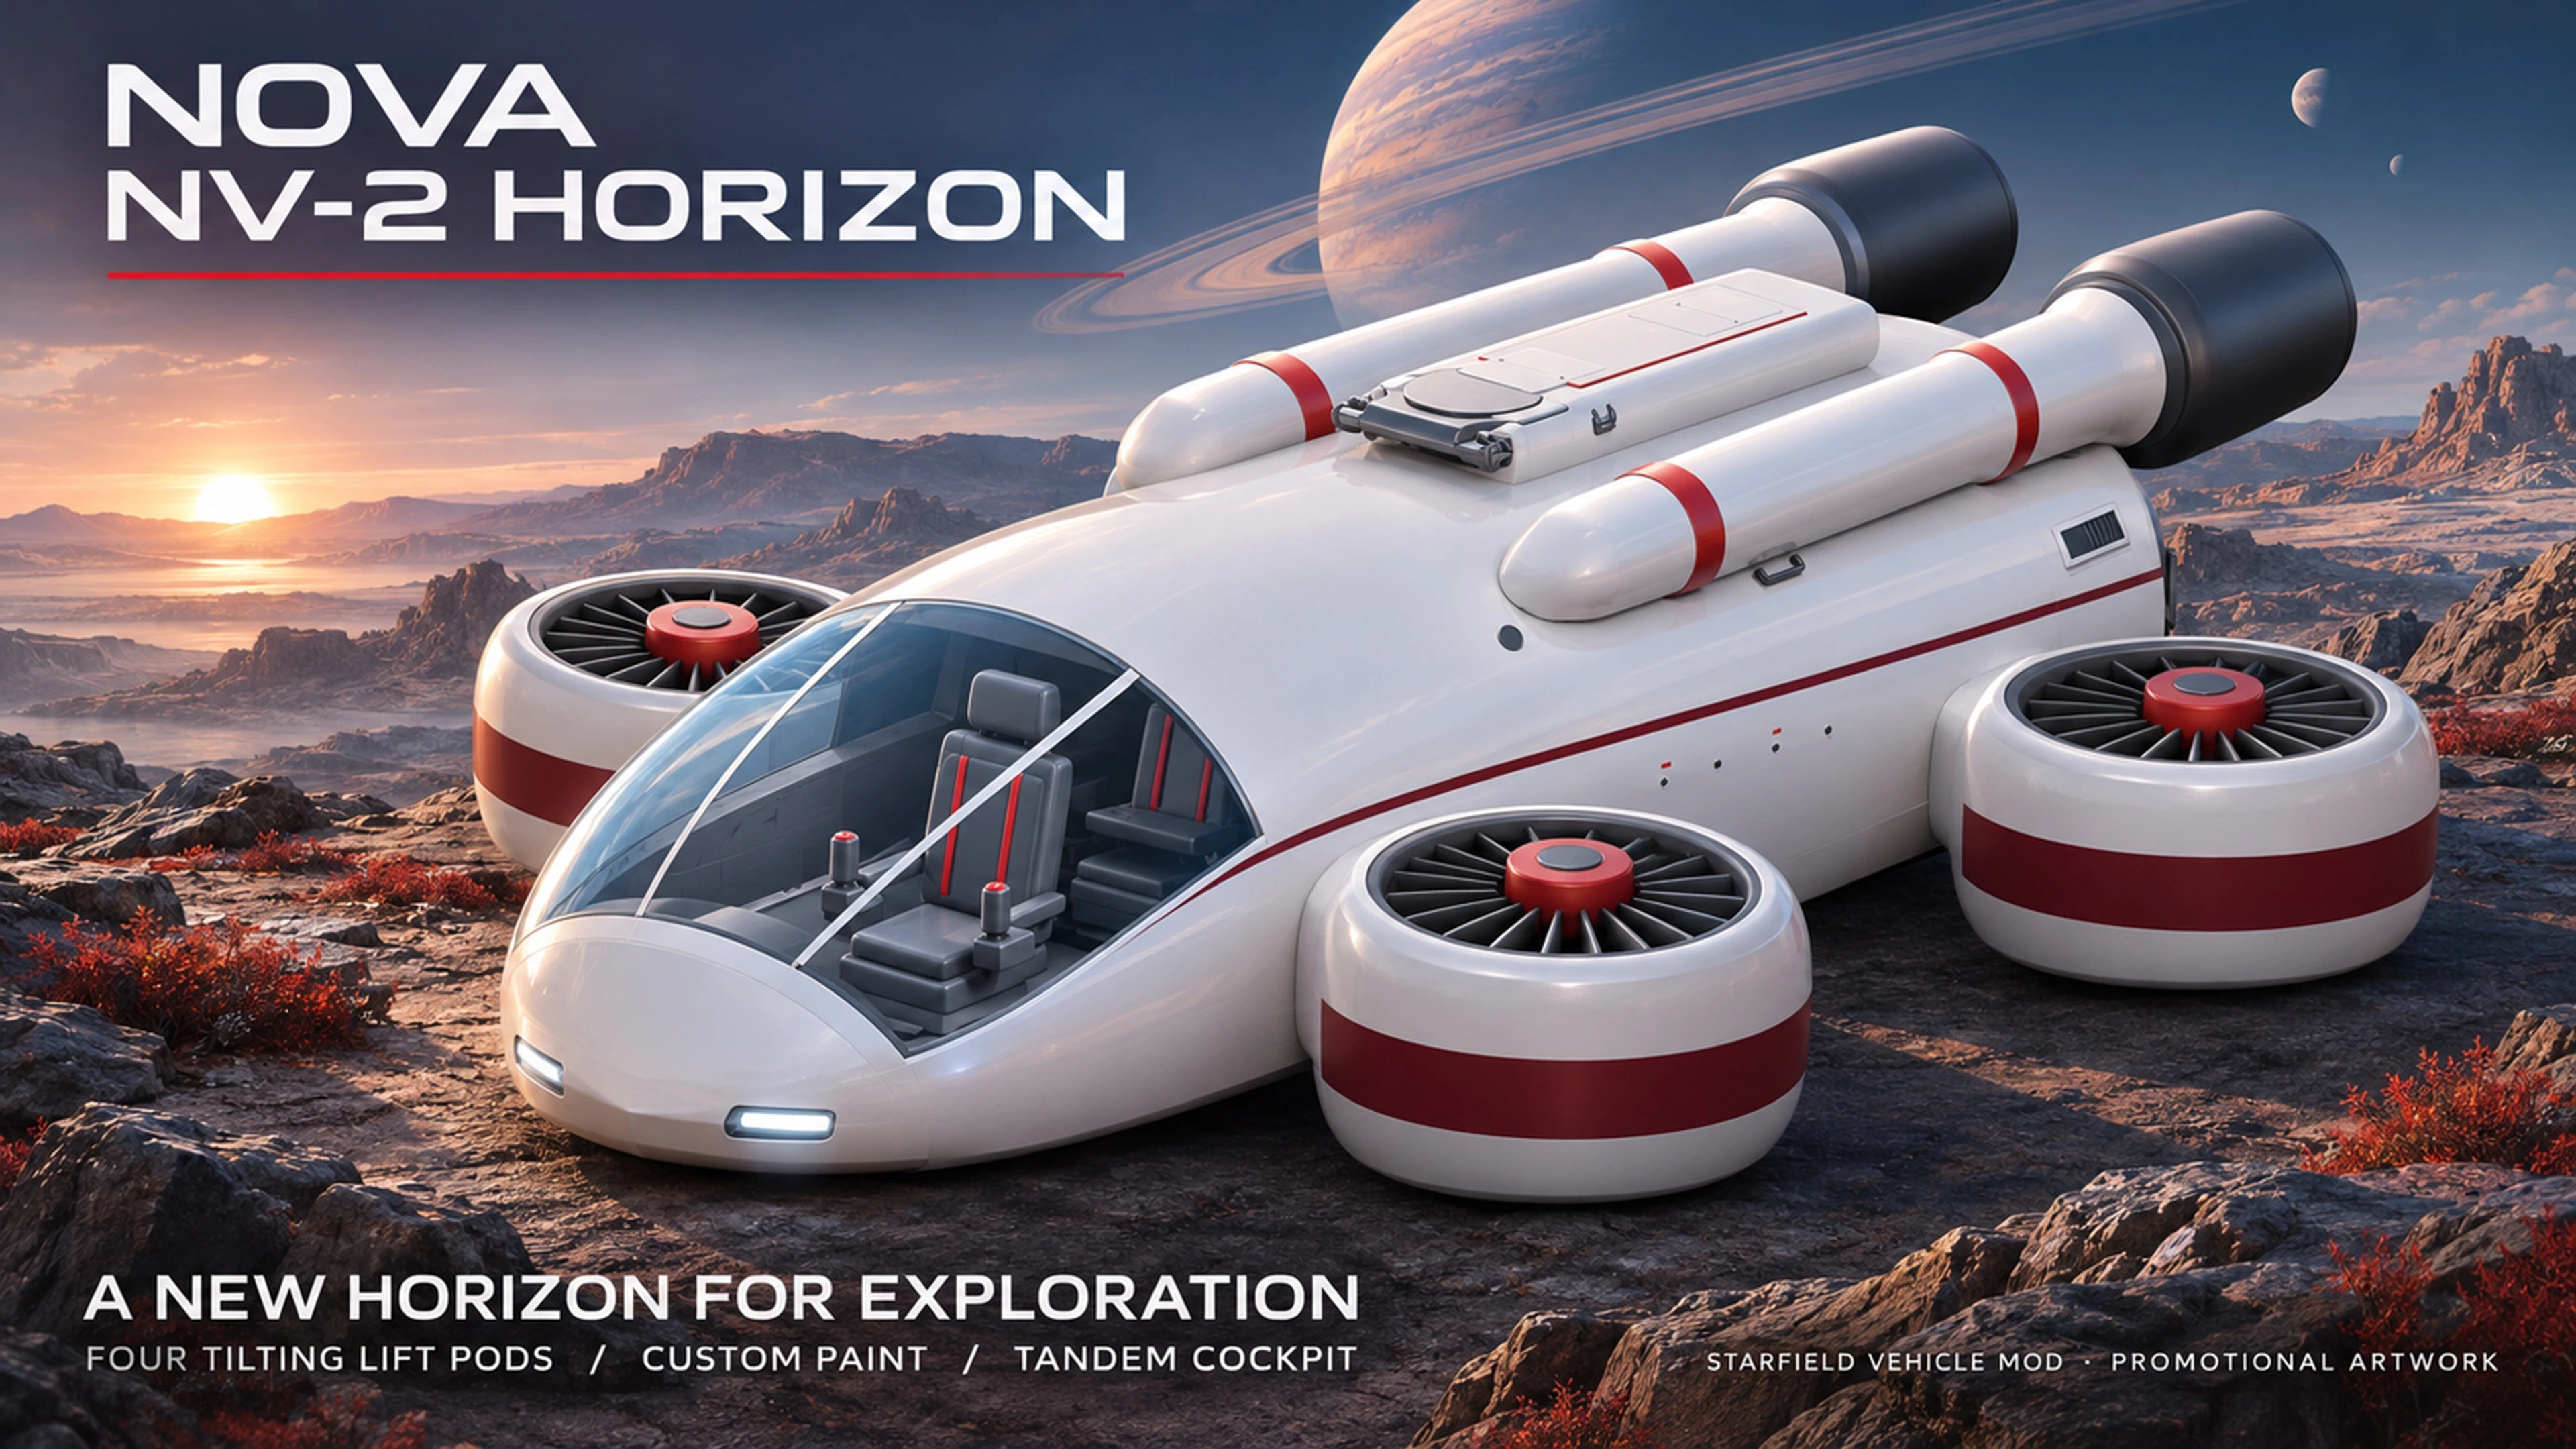
[b]NV-2 Horizon[/b] 是一款受 Nova Galactic 启发的探索载具,采用流线型机身、四个可旋转升降舱,以及供玩家和一名乘客使用的串联式驾驶舱。
可在地表行驶、加速升空飞行,或使用可选自动驾驶探索着陆区域并返回飞船。
[b][size=4]状态[/size][/b]
[size=3]这是非常初期的测试版[/size]
[size=3]模型仍需大量完善[/size]
乘客出舱位置未对齐。乘客会穿过机身。
该载具速度提升,可能导致游戏卡顿并存在稳定性问题。在动植物繁多的星球上,尤其是沿海区域,请谨慎使用自动驾驶功能。
[size=4][b]前置需求[/b][/size]
[size=3]硬性需求:[url=https://creations.bethesda.net/en/starfield/details/e3295393-57db-47ba-91e4-2ba74133856a/Deimog]Deimog 免费创作[/url][/size]
自动驾驶可选需求:[url=https://www.nexusmods.com/starfield/mods/106]Starfield Script Extender[/url]
[size=4][b]安装[/b][/size]
使用模组管理器安装主文件,或将文件解压到游戏的 Data 目录,并在 Plugins.txt 文件中激活 NV2_Horizon.esm。
将自动驾驶文件安装到 SFSE Plugins 目录。
[color=#fafafa][size=4]载具特性[/size][/color]
[list]
[]流线型机身,带光泽的非金属饰面。[/]
[]三个可调喷漆通道,默认白红配色。[/]
[]四个持续旋转的旋翼。[/]
[]升降舱在水平加速时向前倾斜,最大 45 度。[/]
[]舱体排气效果随舱体旋转。[/]
[]双上部后置引擎。[/]
[]可用的前灯,带发光灯罩几何体。[/]
[]自定义载具 HUD 图标。[/]
[]双座串联式驾驶舱,飞行员位置居中。[/]
[]透明驾驶舱玻璃、侧控制台和后隔板。[/]
[]动画上开式侧门。[/]
[]平衡的地面姿态和静止漂浮。[/]
[/list][heading]可选自动驾驶[/heading]
自动驾驶是一个独立的 SFSE 插件。它支持单独目的地、自动兴趣点巡游、悬停以及返回玩家母舰。
选择目的地
自动驾驶可飞往:
[list]
[]在地表地图上放置的路点。[/]
[]扫描仪中高亮的已知或未知兴趣点。[/]
[]通过扫描仪瞄准的估计地面点。[/]
[/list]路点和兴趣点飞行会尝试在目的地着陆。估计地面目标采用悬停到达。
飞行期间,打开地表地图可选择另一个路点。自动驾驶在地图使用期间暂停,关闭后恢复;若选择了新路点则跟随新路点,否则继续前往之前的目的地。
扫描仪目标也可在飞行期间更换。
兴趣点巡游模式
坐在 NV-2 中时启动巡游——无需扫描仪或手动选择路点。
巡游模式会飞越附近可用的兴趣点,然后前往下一站。巡游结束后,返回玩家母舰并尝试在附近着陆。
特性包括:
[list]
[]路线优化以减少折返,包括最后的返航旅程。[/]
[]出发、目的地变更和巡游完成的状态消息。[/]
[]可用时的目的地名称。[/]
[]跳到下一站的命令。[/]
[]在同一着陆区域会话中中断并恢复巡游时,记忆已完成的巡游站点。[/]
[]可配置是否包含自然兴趣点。[/]
[]可配置是否排除游戏已标记为访问过的地点。[/]
[/list]默认情况下,巡游会[b]跳过自然兴趣点和游戏标记的已访问地点[/b]。仅扫描仪识别不计为访问。
巡游目录取决于游戏已提供的本地兴趣点标记。它并非着陆区域内所有地点的保证列表。
悬停模式
飞行期间激活悬停以刹车并保持在当前高度。
若在地面时激活,载具会垂直上升到正常飞行高度——约[b]高于本地地面 30 米[/b]——然后悬停。
再次按下悬停键返回手动控制。
返回母舰
从正常飞行、巡游或悬停中使用返回母舰命令,飞回玩家母舰并自动尝试在附近着陆。
母舰必须在当前着陆区域内可用。
启动对齐
若进入载具后载具物理仍在初始化,自动驾驶会显示:
[b]Aligning Inertial Reference System[/b]
然后约两秒后重试一次。重试仍需有效的载具和物理数据才能开始飞行。
手动控制与交互
[list]
[]手动驾驶或加速输入会解除自动驾驶。[/]
[]游戏失去焦点会解除自动驾驶。[/]
[]使用鼠标左键开火不会解除自动驾驶。[/]
[]使用扫描仪时按下默认的 [b]E[/b] 识别键不会解除自动驾驶,包括自然地点元素和未成功的瞄准尝试。[/]
[/list][heading]默认自动驾驶控制[/heading]
[table][tr][th]按键[/th]
[th]功能[/th]
[/tr]
[tr][td][code]-[/code][/td]
[td]启动自动驾驶或更新其目的地[/td]
[/tr]
[tr][td][code].[/code][/td]
[td]开始或停止兴趣点巡游模式[/td]
[/tr]
[tr][td][code],[/code][/td]
[td]跳过当前巡游站点;若未激活则开始巡游[/td]
[/tr]
[tr][td][code]/[/code][/td]
[td]返回母舰并在附近着陆[/td]
[/tr]
[tr][td][code]\[/code][/td]
[td]切换悬停模式[/td]
[/tr]
[/table]这些热键可在 [b]NV2_Autopilot.ini[/b] 中编辑。更改后需重启 Starfield,并选择不与其他控制冲突的按键。
[heading]巡游设置[/heading]
[code][Tour] IncludeNaturalPOIs=0 SkipVisitedPOIs=1[/code][list]
[][b]IncludeNaturalPOIs=0:[/b]跳过自然地点。设为 [code]1[/code]以包含它们。[/]
[][b]SkipVisitedPOIs=1:[/b]跳过游戏标记为已访问的地点。设为 [code]0[/code]以包含它们。巡游自身的已完成站点缓存仍然生效。[/]
[/list]中断巡游的历史记录保存在当前着陆区域会话的内存中;它不是独立的持久存档文件。
[heading][size=6]实际限制[/size][/heading]
自动驾驶使用地形信息来引导飞行和评估着陆条件。它不提供对树木、建筑、飞船或其他障碍物的全面避让。
若地形信息暂时不可用,它会刹车并保持位置,同时检查是否恢复。不合适或未经验证的着陆条件可能导致悬停而非完成着陆。
当前版本是正在积极测试的开发构建。
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。