机器人
作为一系列自主机器的首次尝试,机器人0.1既不快速也不智能……但它意志坚定。配备基础逻辑,它可以拾取掉落的物品,并尽职尽责地放入附近的箱子中。
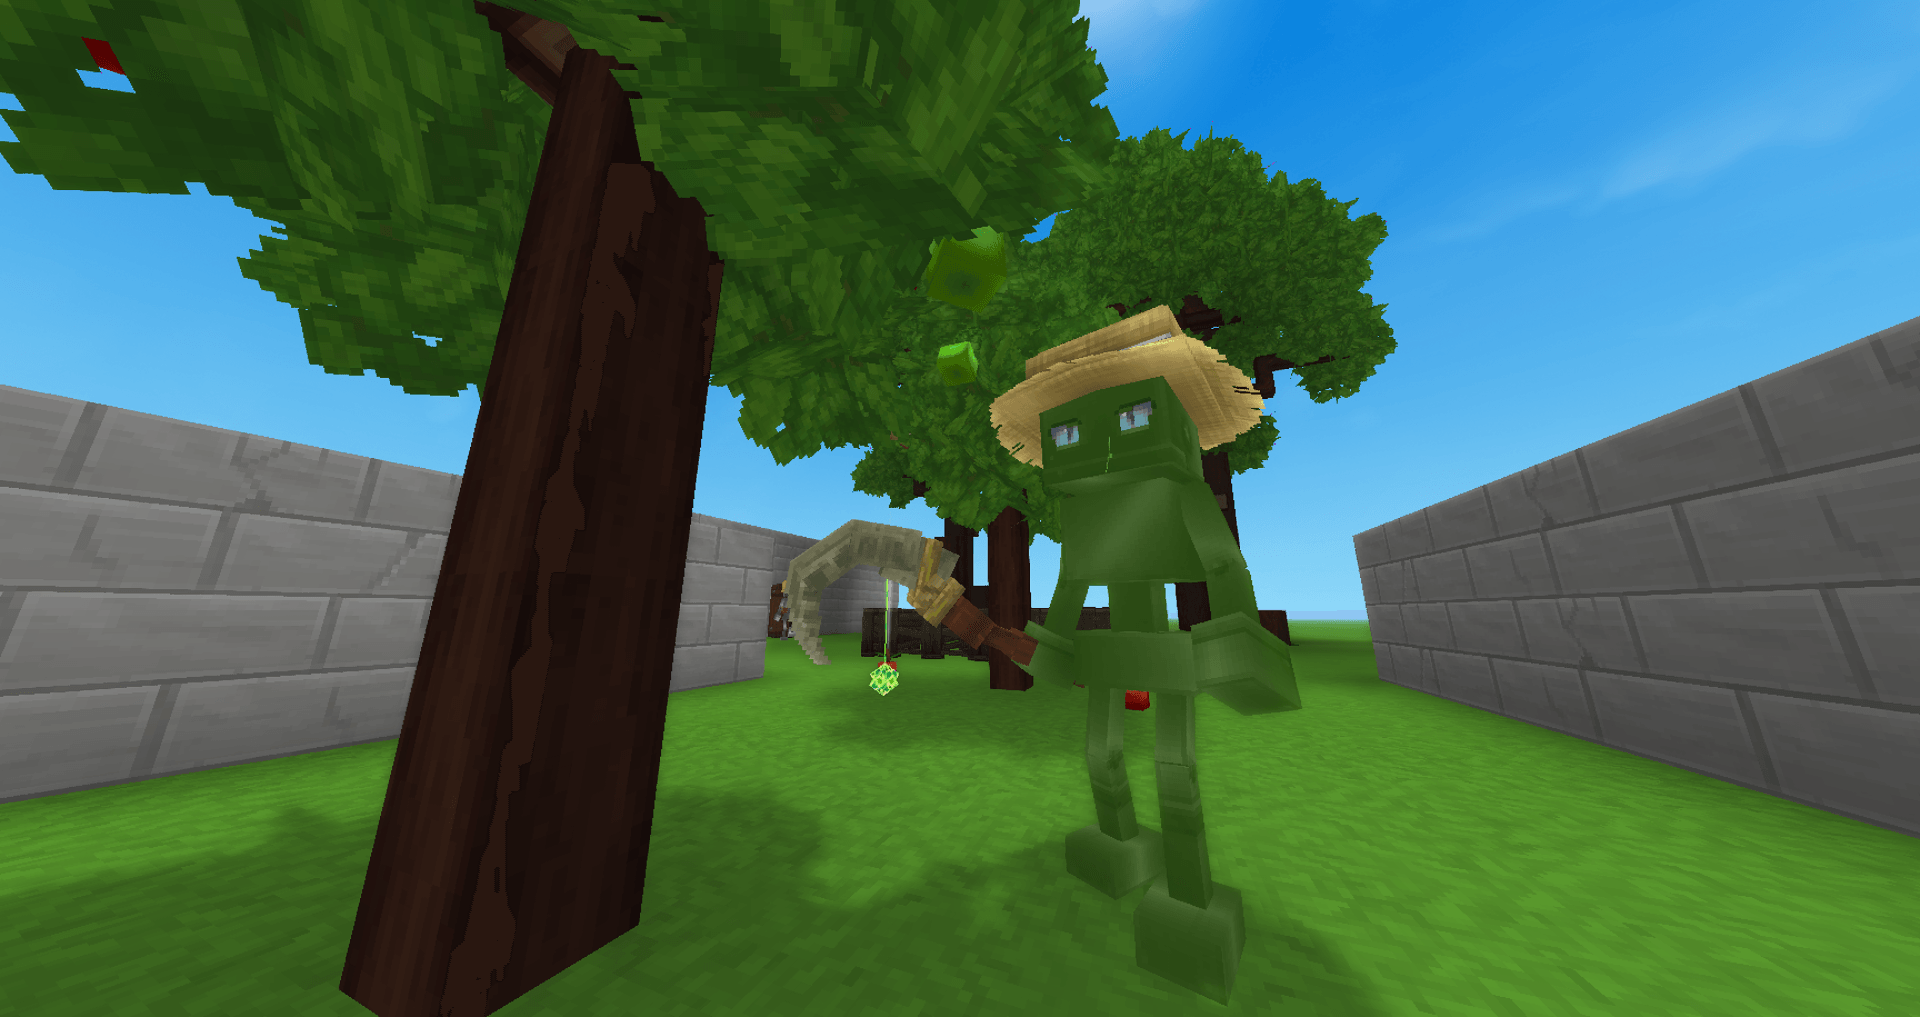 查看大图
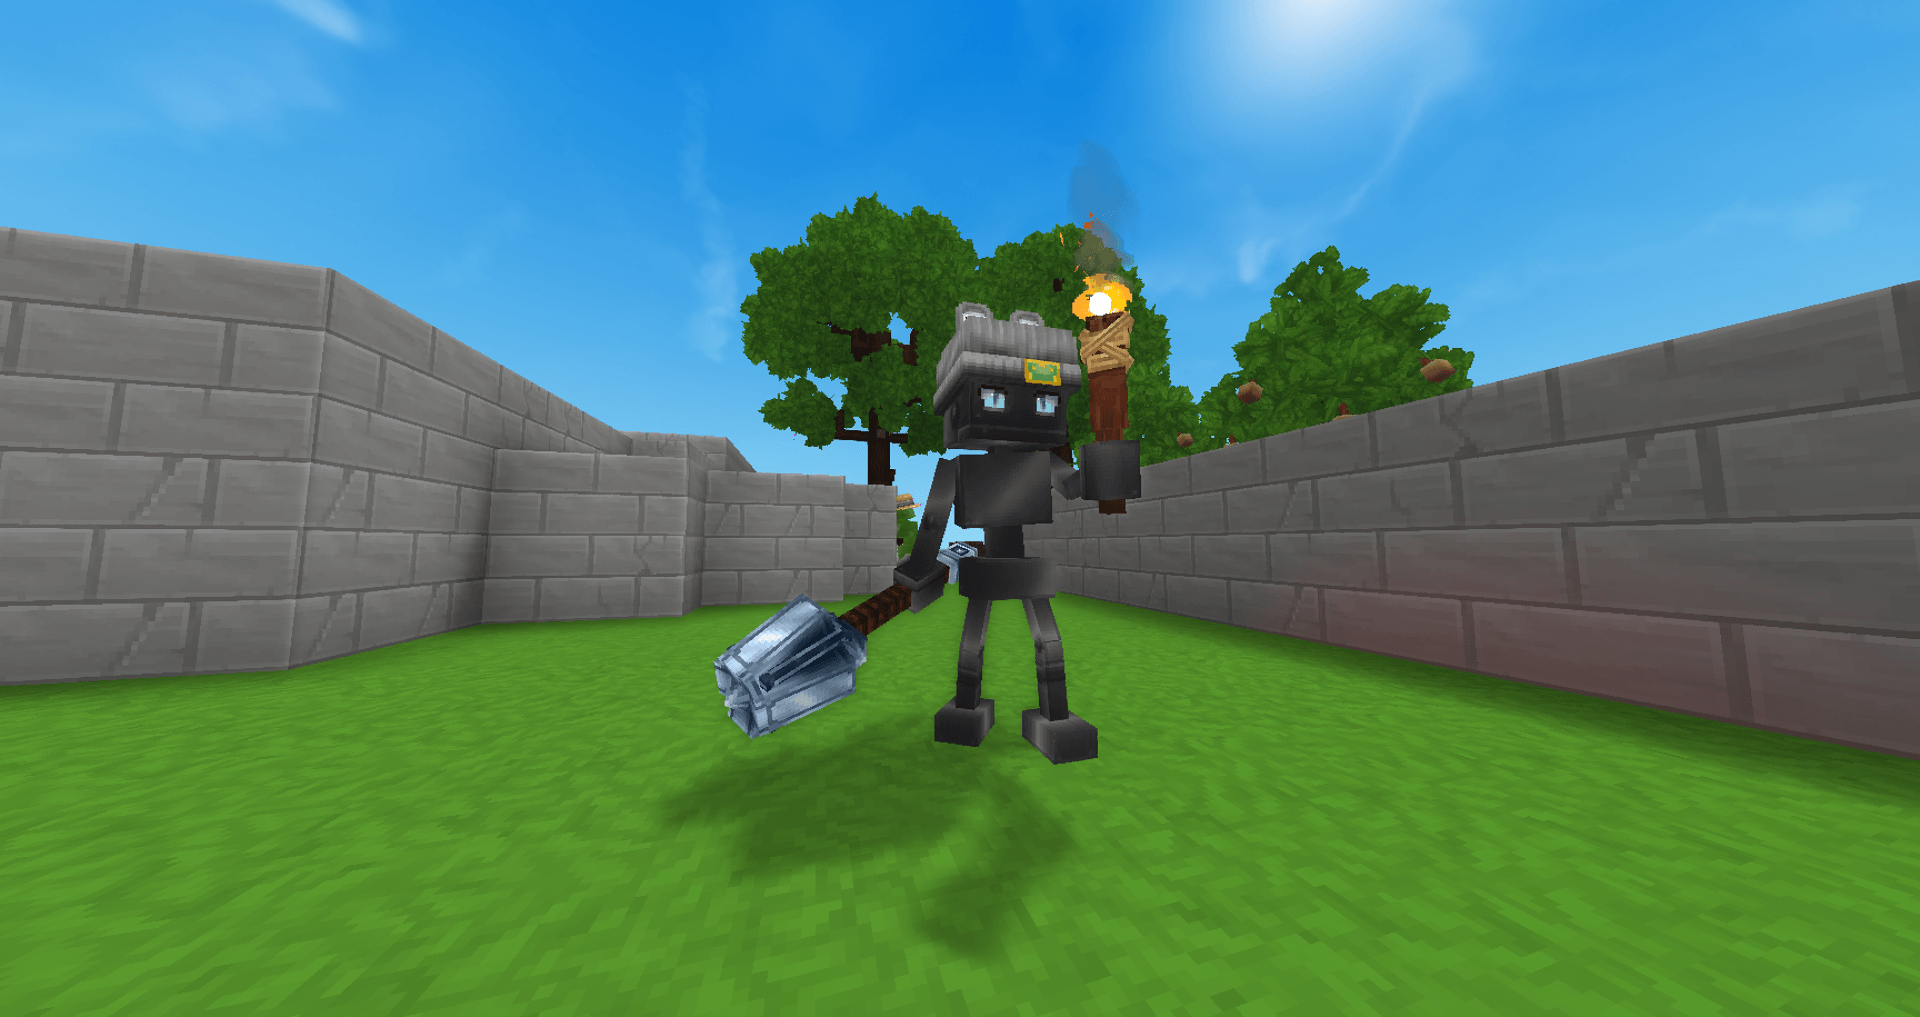
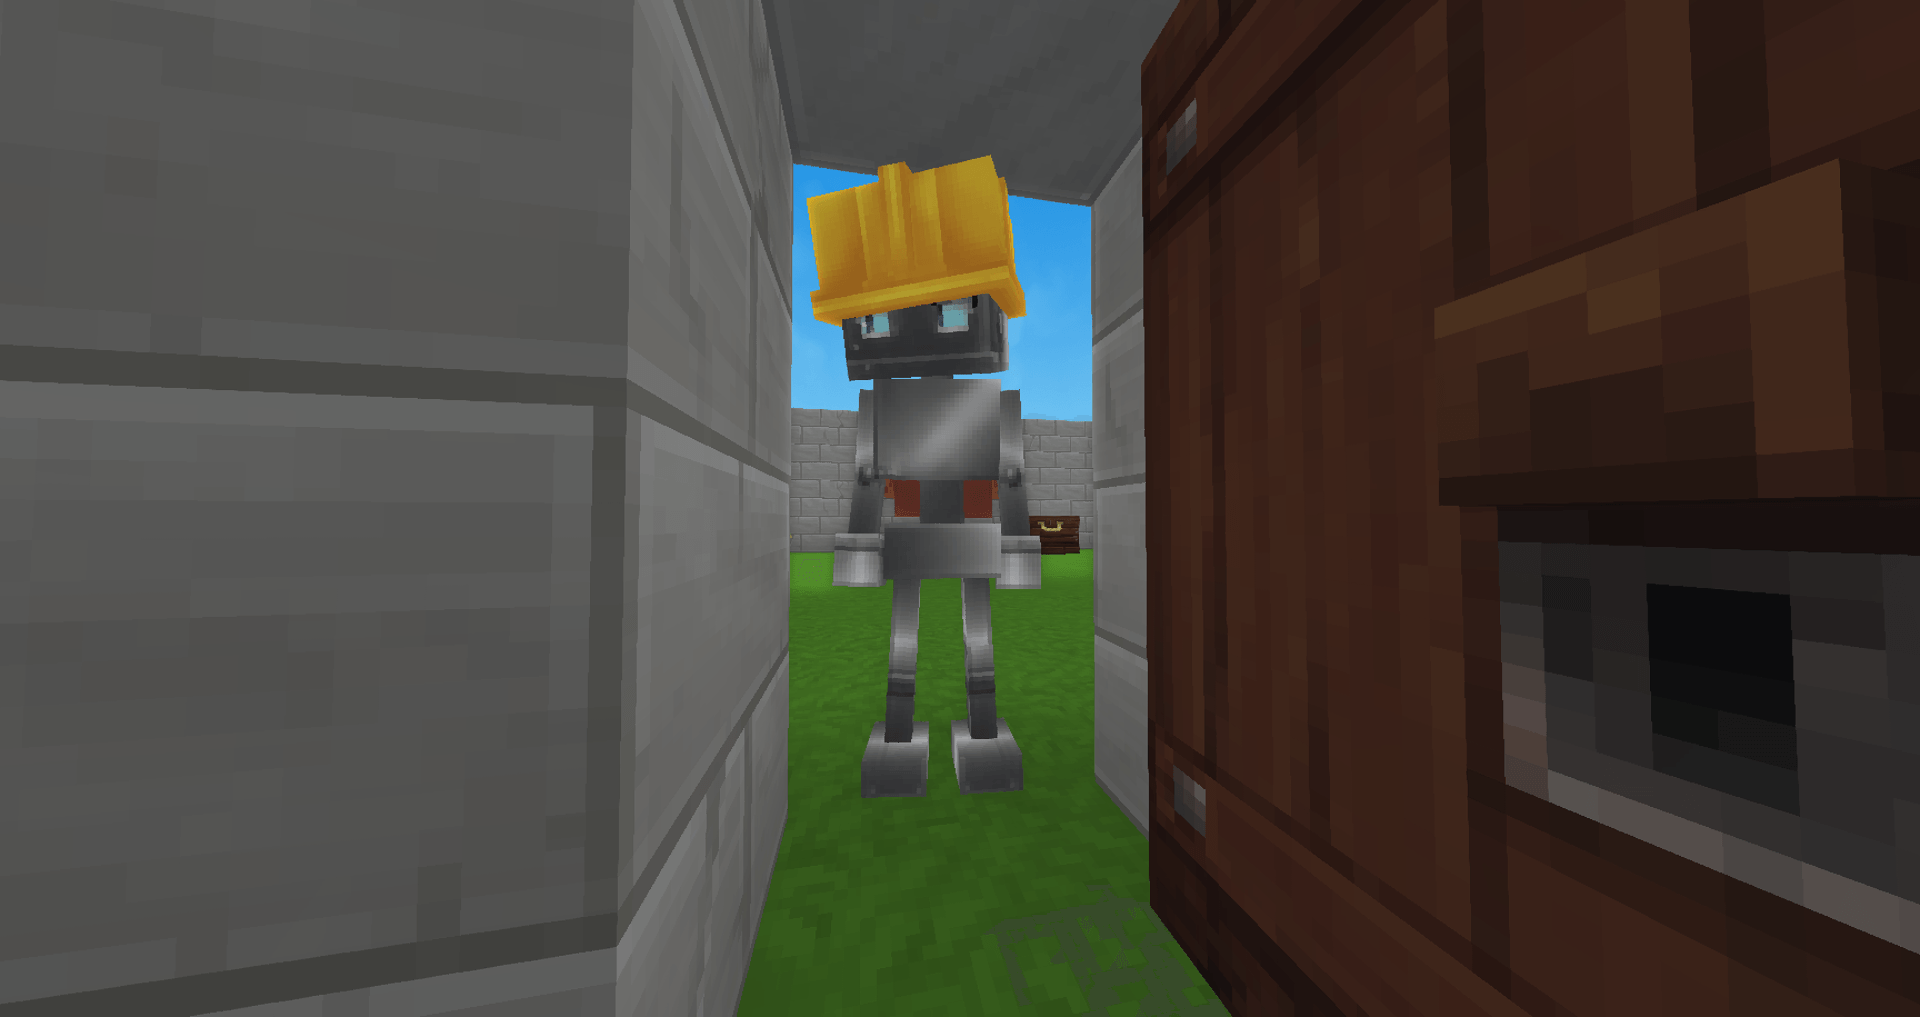
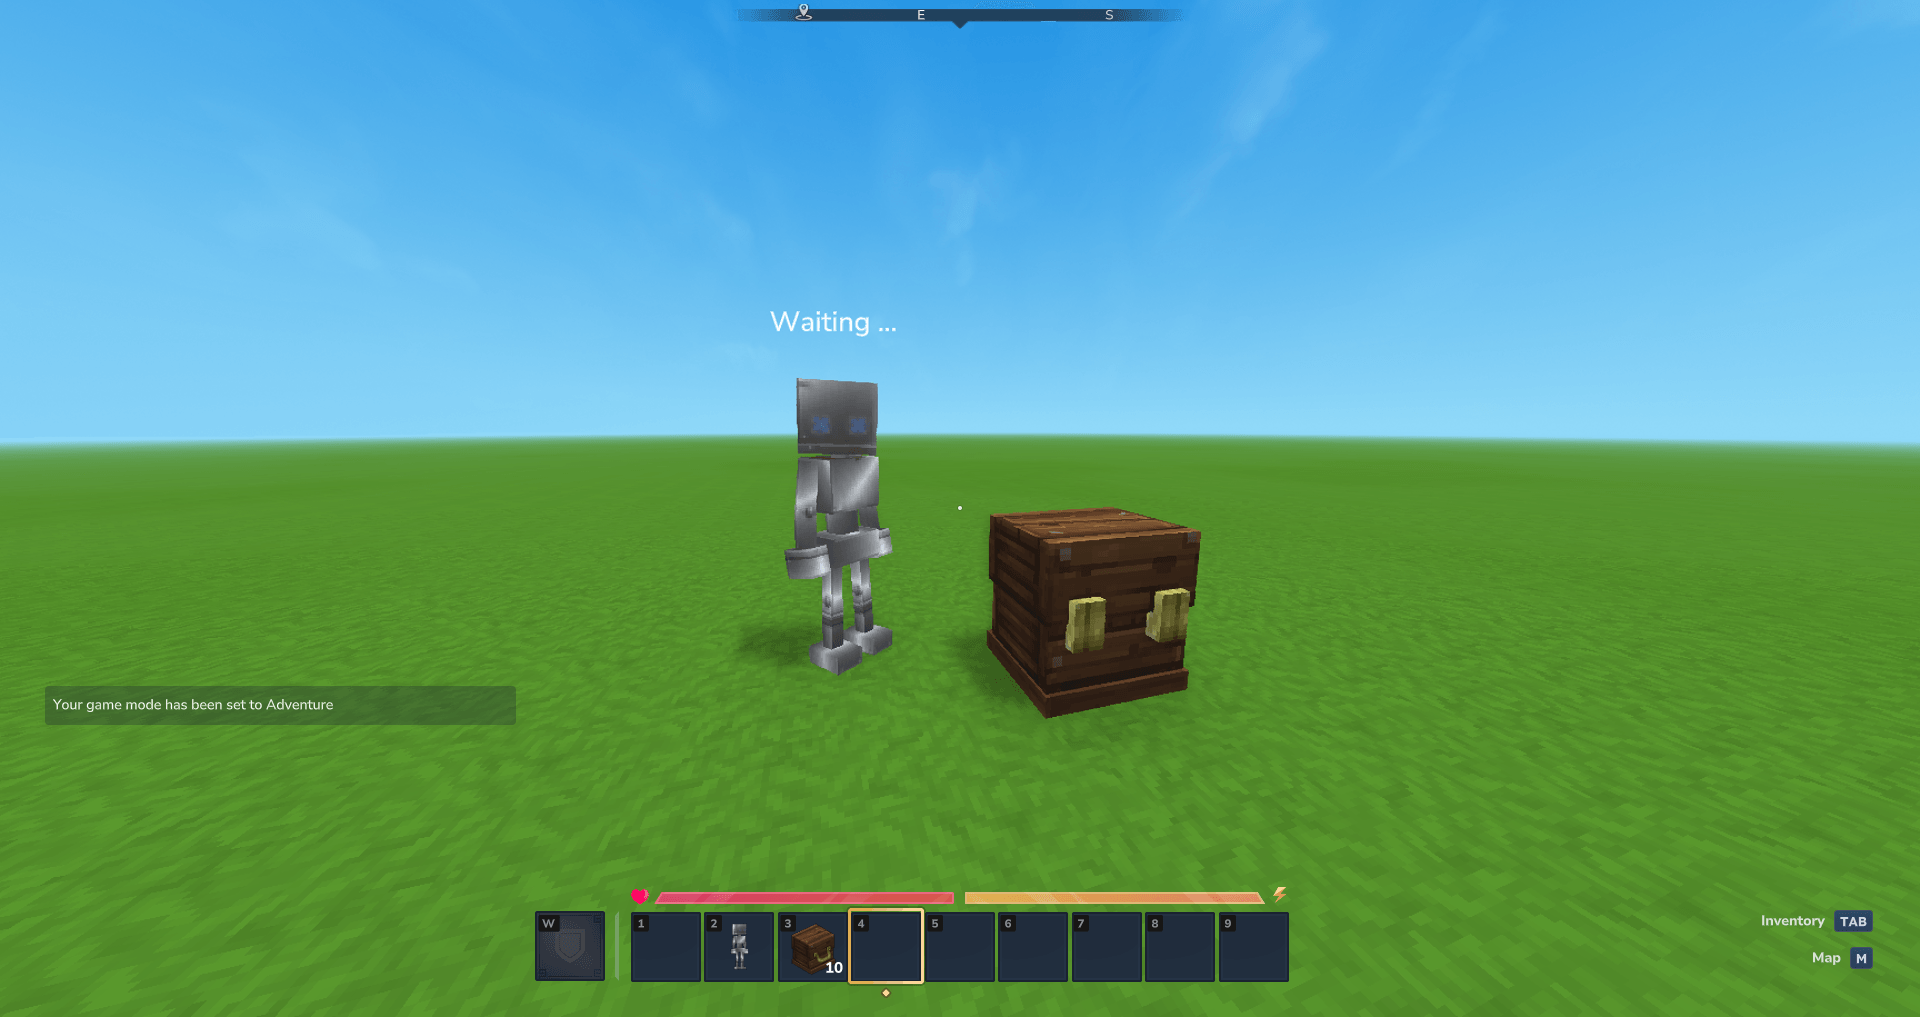
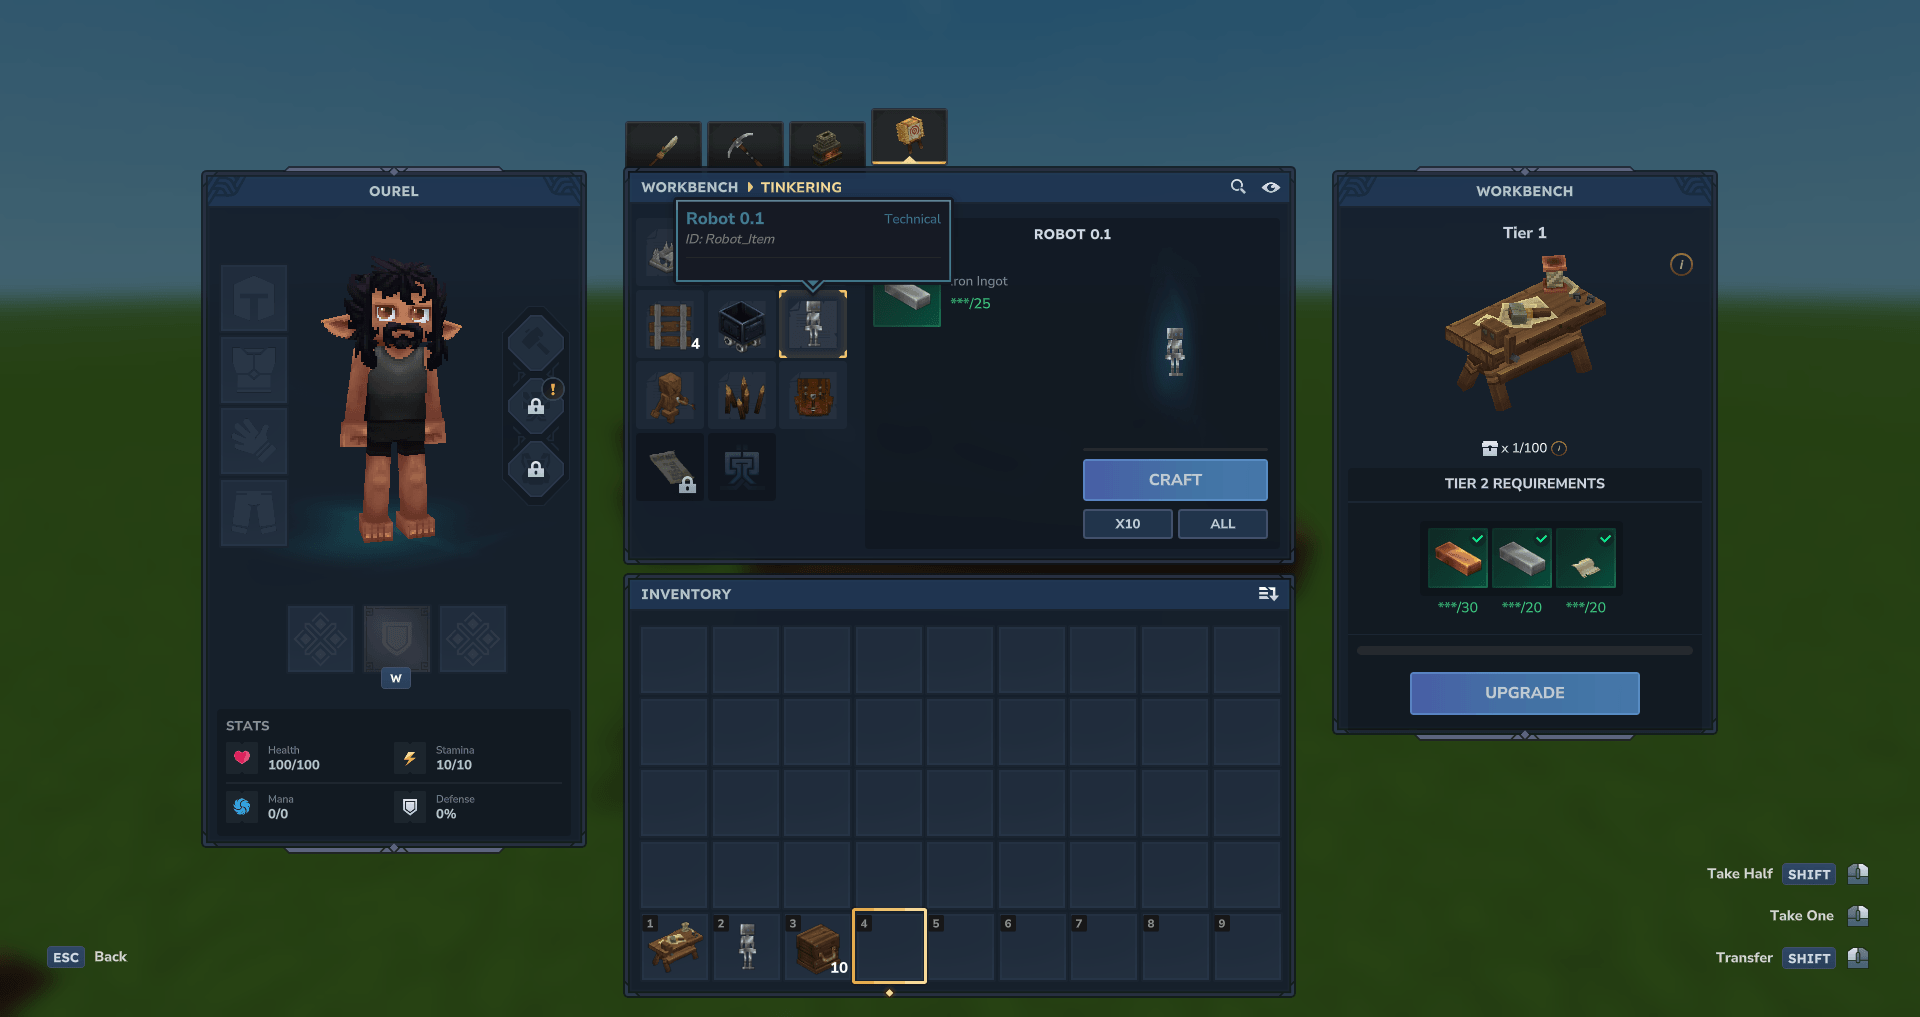
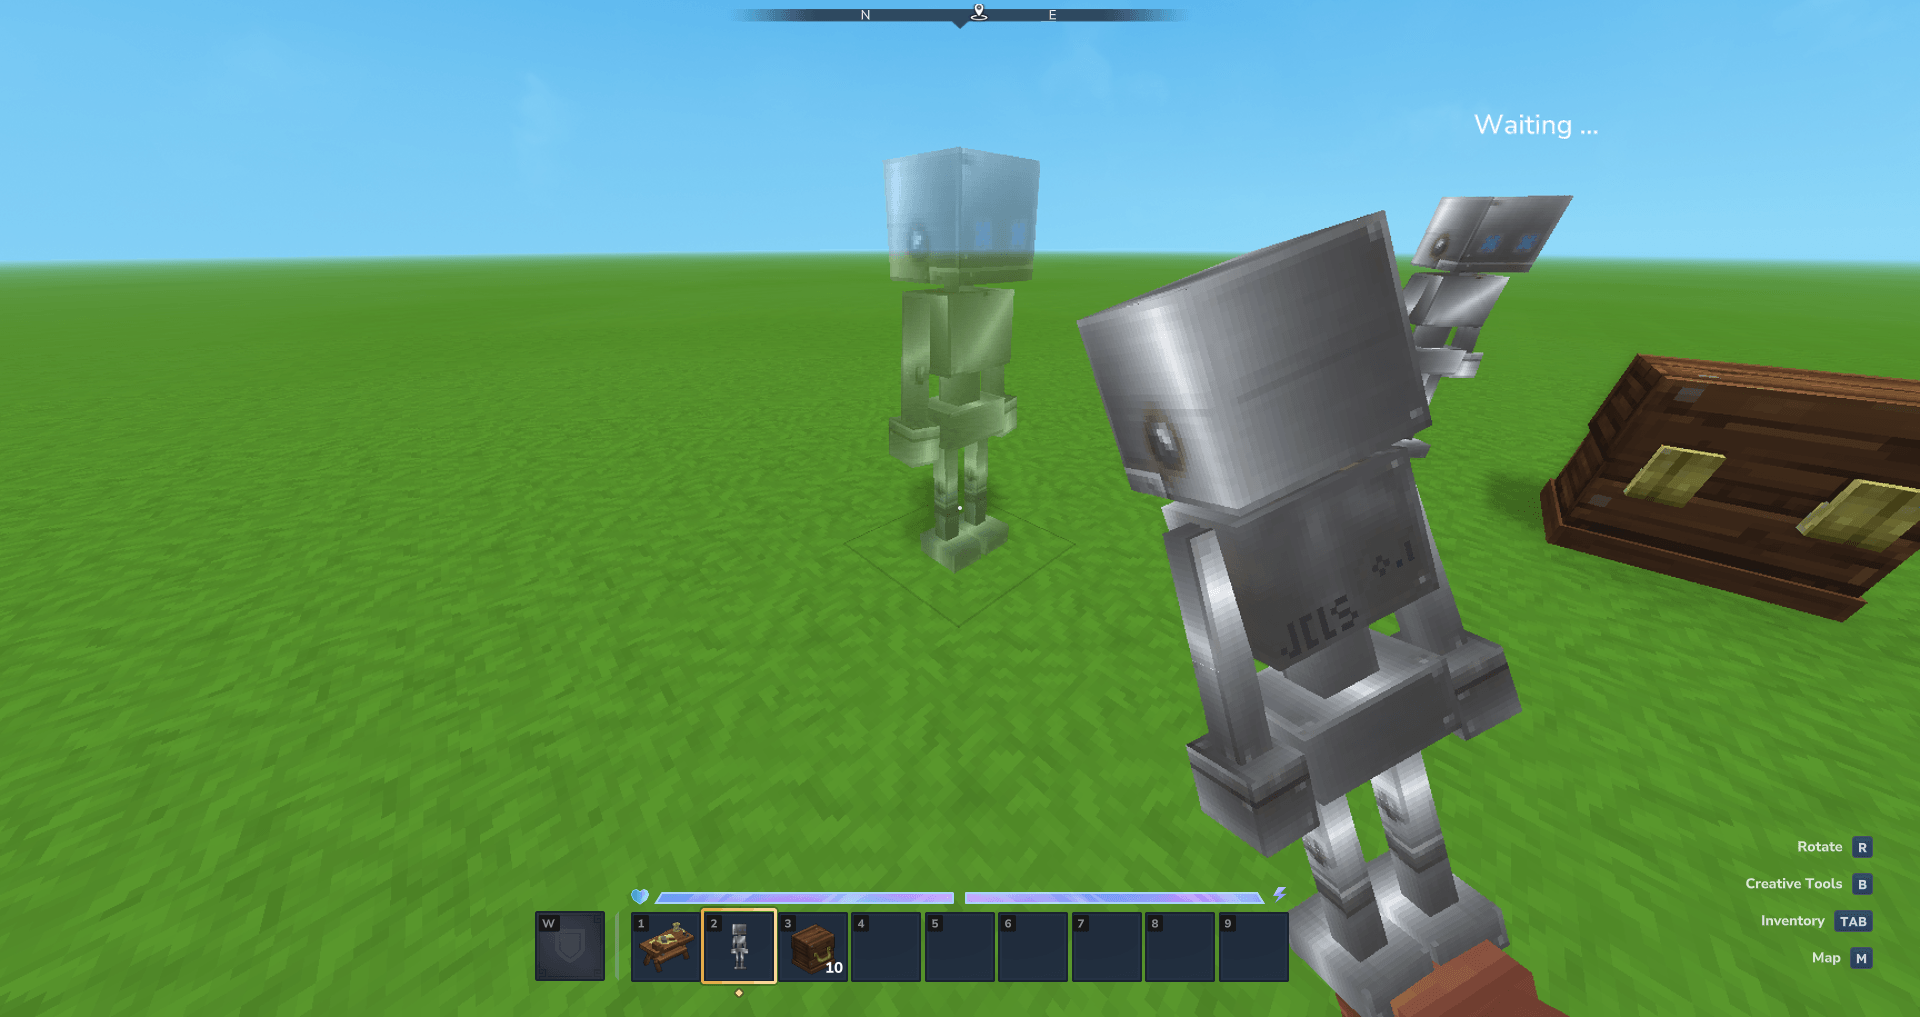
🤖 机器人 0.1
机器人 0.1 是一系列自治机器的第一步。
它既不快也不聪明……但它意志坚定。
该机器人配备最低限度的人工智能和基本逻辑,可以捡起掉落的物品并忠实地将其存入附近的箱子。
它不明白自己执行这些任务的原因。
它只知道它必须去执行。
🧠 最低限度人工智能
- 有时可能会卡住
- 从不失去动力
✨ 特性
📦 物品管理
- 捡起掉落的物品
- 将物品存入兼容的箱子
- 开门
- 支持箱子过滤
🌱 农耕与自然
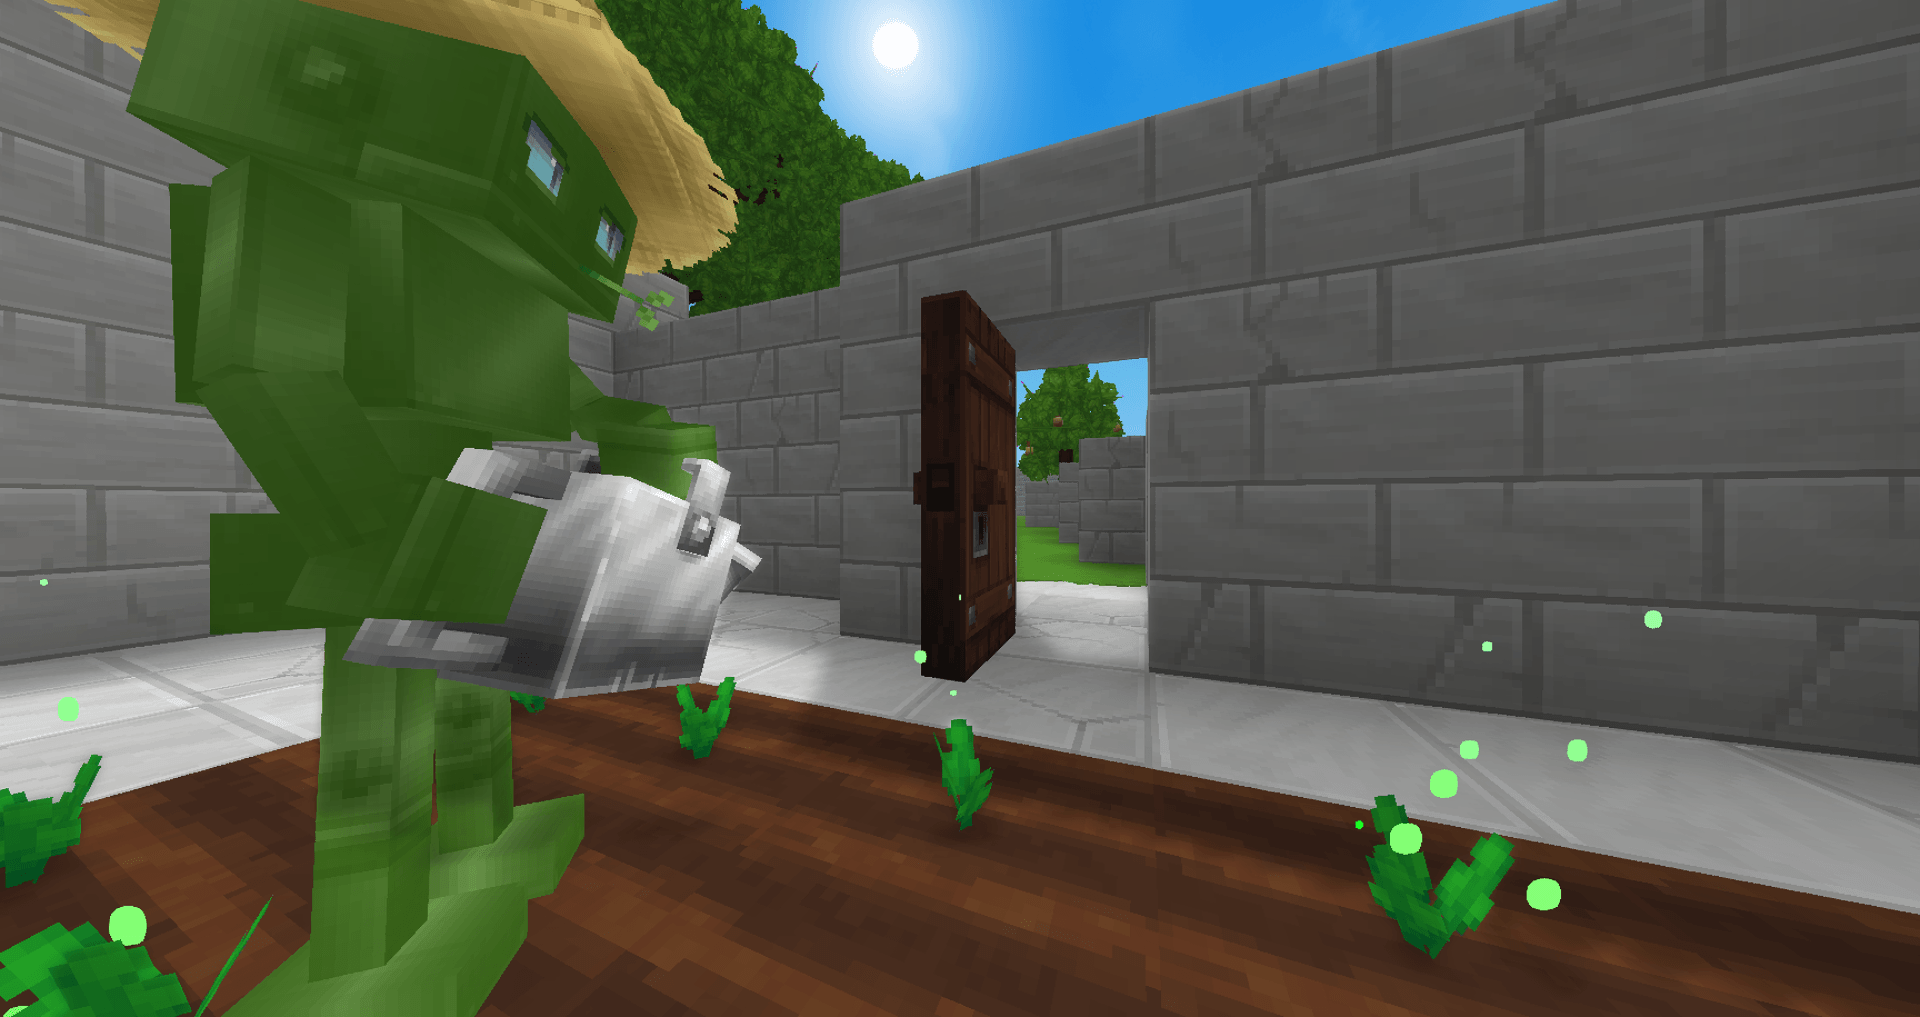
- 浇灌植物
- 收获:
- 庄稼
- 捕鱼陷阱
- 苹果树
- 浆果丛
- 砍伐树木(伐木 🌲)
- 采矿 ⛏️
🛡️ 防御
- 自主防御敌对生物
🗺️ 区域系统(机器人工具区域)
工作区域系统可精确控制机器人的操作范围:
- 右键 设置 位置 1
- 右键 设置 位置 2
- 左键 创建区域
- 右键 点击区域以编辑其设置
👉 要启用区域内的伐木功能,请将区域类型设置为 Lumberjack。
机器人将自动砍伐定义区域内的树木。
⚙️ 设置与优先级
🧭 机器人中心
- 所有机器人的中央配置界面
- 降序优先级系统
- 将任务优先级设置为 -1 以禁用它
🔧 机器人设置
- 右键点击机器人 以修改其行为和任务优先级
“全部丢弃” -> 机器人清空箱子
“空” -> 不使用箱子
“过滤” -> 根据箱子中的物品进行过滤。
“仅填充” -> 放入物品(“过滤”优先级优先于“仅填充”)
📦 箱子配置(机器人工具)
配置文件允许支持额外的箱子类型(例如:更好的衣柜)。
📁 路径:
mods\Robot_Robot\config\config.json
📄 示例:
{
  "ChestIds": [
    "Chest",
    "Wardrobe"
  ]
}
⚠️ 请勿移除 "Chest" — 它是正常运行所必需的。
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。