擎天柱链接
Craft humanoid robots, link them to a Fleet Remote and control them one at a time, each with its own tools and inventory.
 查看大图
你的机队。你的控制。
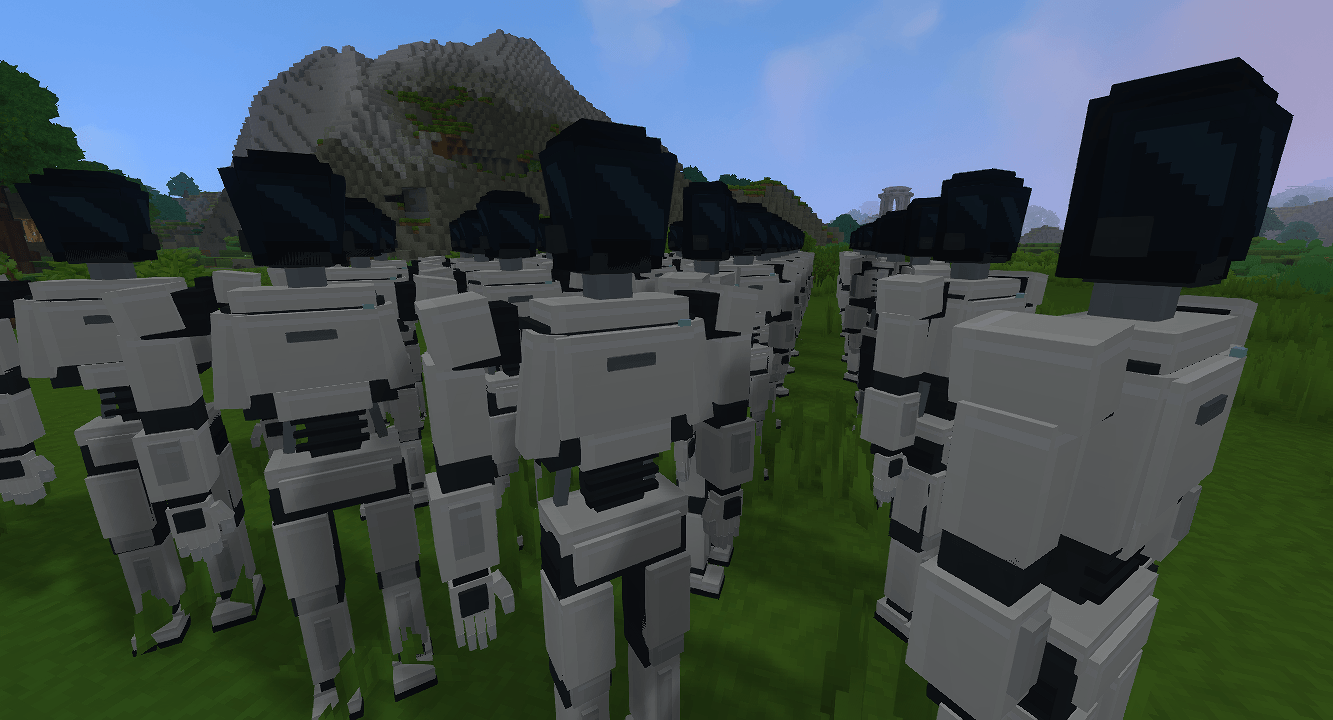
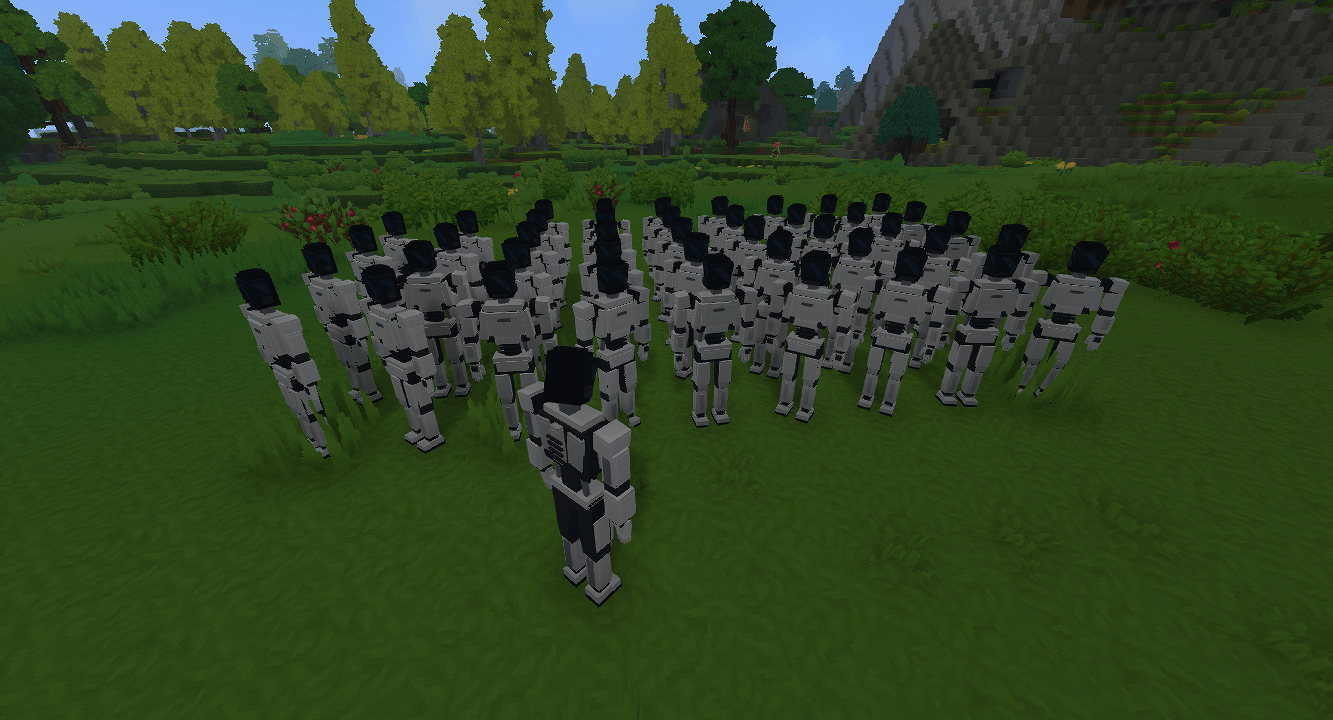
打造一支人形机器人机队,将它们部署到你的 Hytale 世界中,并通过机队遥控器进入它们的视角。通过 Optimus 进行探索、采集资源、建造和交互,而你自己的身体则留在原地。
实验性预览版——正在积极开发中。 功能正在陆续添加和完善。在我们达到更稳定的 1.0.0 之前,请注意小版本升级可能会引入破坏性更改,影响配方、平衡性、行为或存档数据。升级前请备份你的世界和玩家数据,并先在测试世界中试用预览版本。
当前版本:0.2.3-dev · 仅支持 Hytale 0.7.3 · Alpha
目前可用的功能
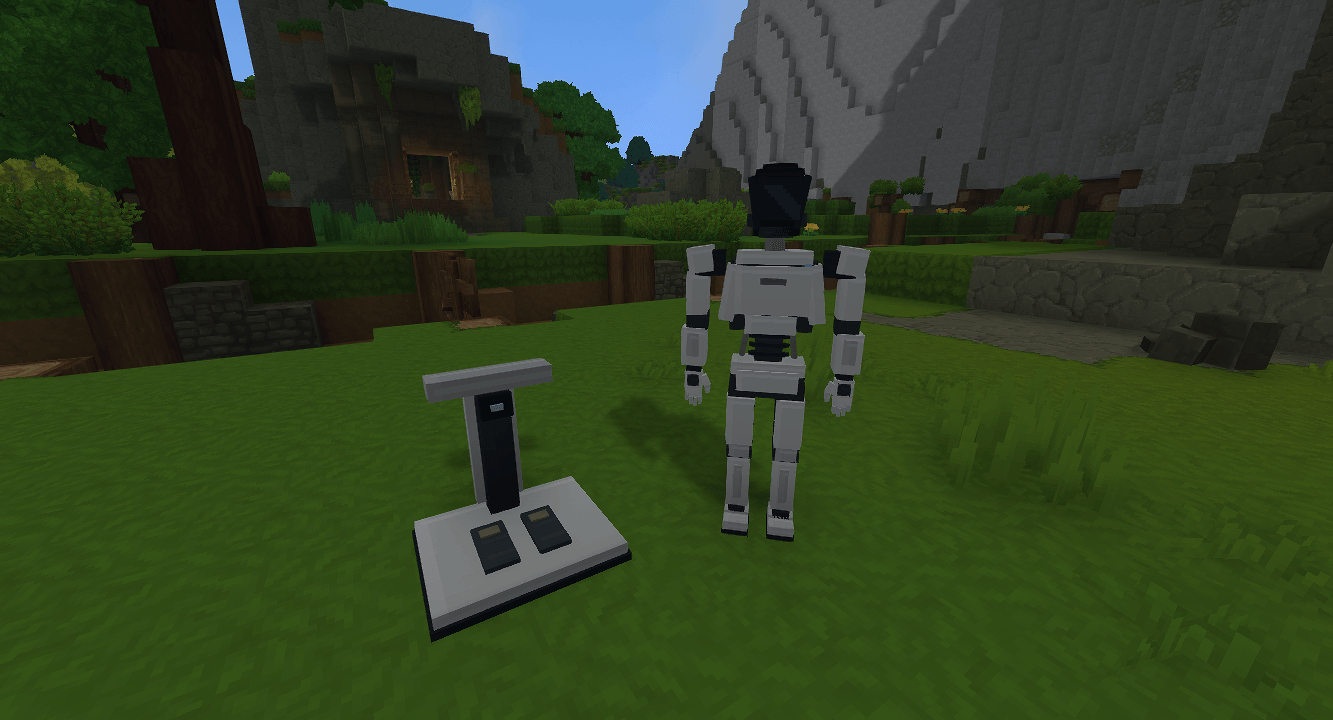
- 部署你自己的机器人。 制作 Optimus 组装坞、机队遥控器和 Optimus 部署单元。
- 将机队关联到一个遥控器。 一个遥控器可以关联多个机器人,但每个机器人只能属于一个遥控器。每次只能控制一个机器人。
- 通过你的 Optimus 进行游戏。 移动、环顾四周、跳跃、使用工具、挖掘、放置方块,并与工作台、箱子和物品栏界面交互。
- 保持独立的装备配置。 每个机器人都有自己独立的工具、装备和存储空间,与你的操作员身体分开。
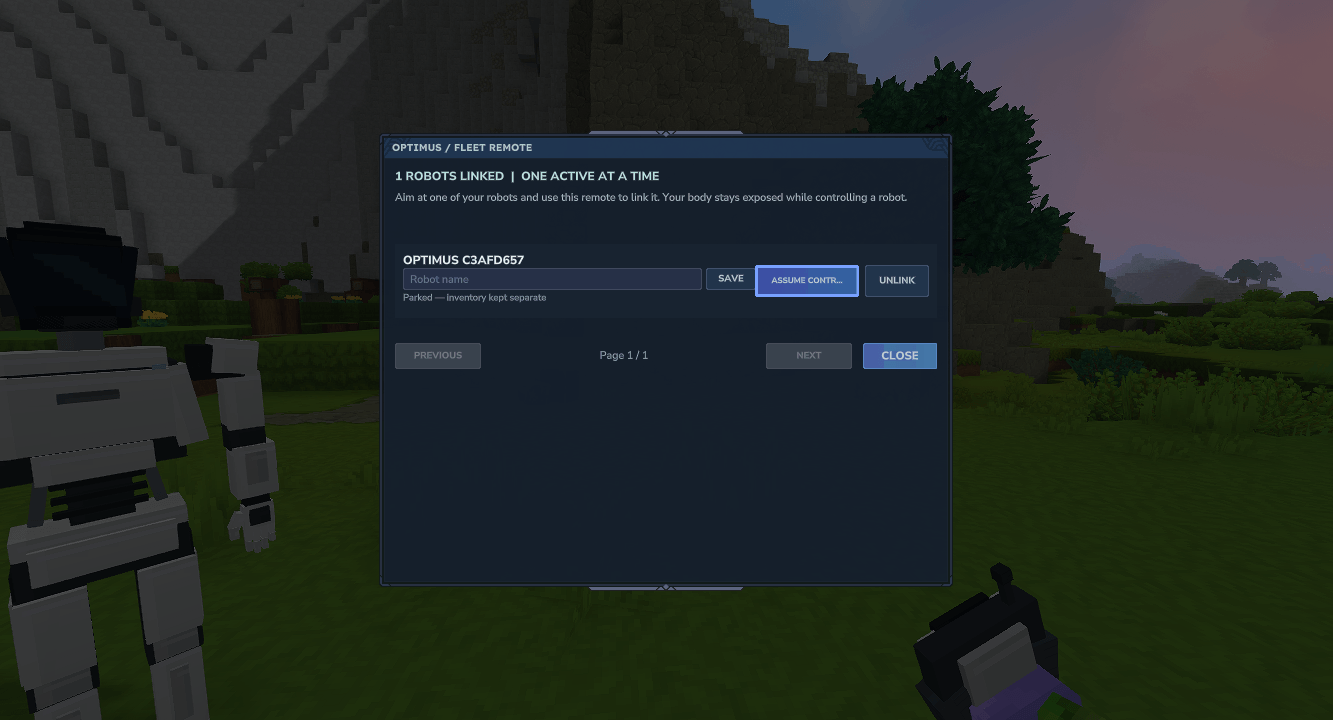
- 为你的机器人命名。 从遥控器的名册中选择正确的 Optimus,并在当前 128 格范围内取得控制权。
- 需要时随时返回。 每个受控机器人的快捷栏第 1 格都有一个受保护的“释放控制”按钮。选中它并右键点击即可返回你的身体;该按钮无法移动或丢弃。
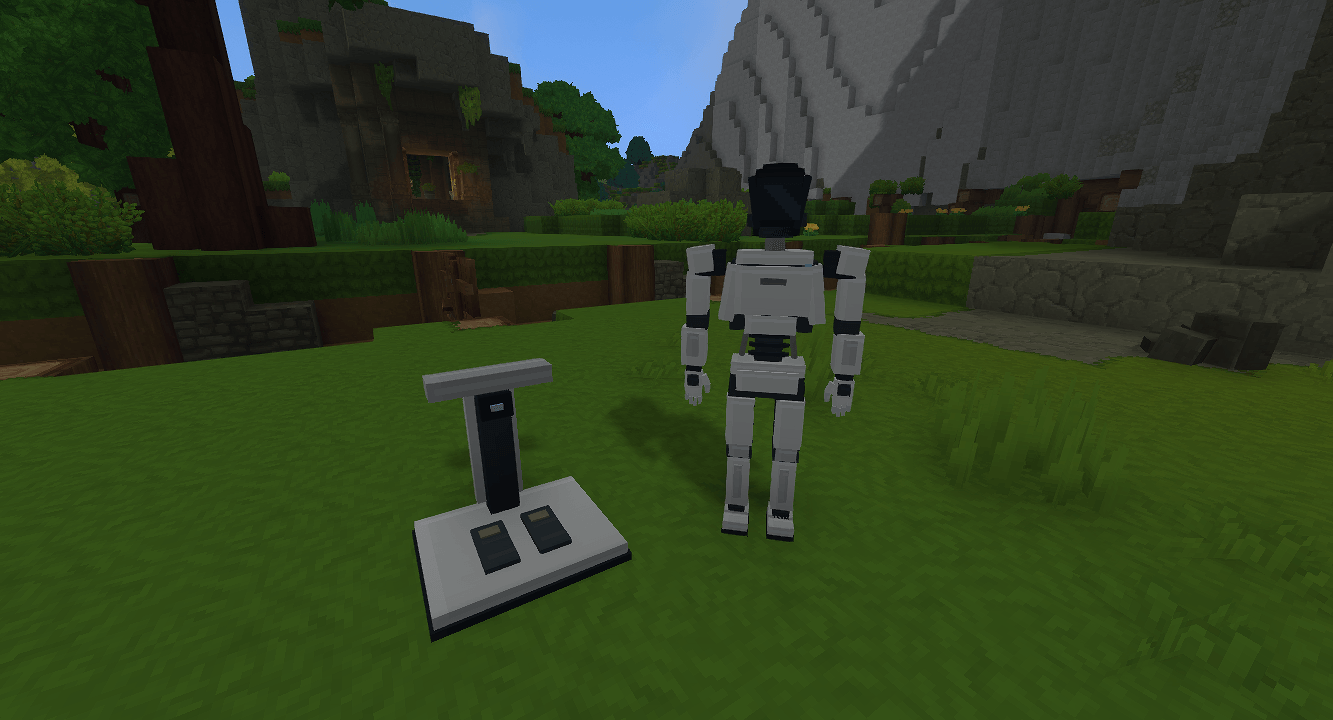 从 Optimus 组装坞开始,制作你的第一个机器人。
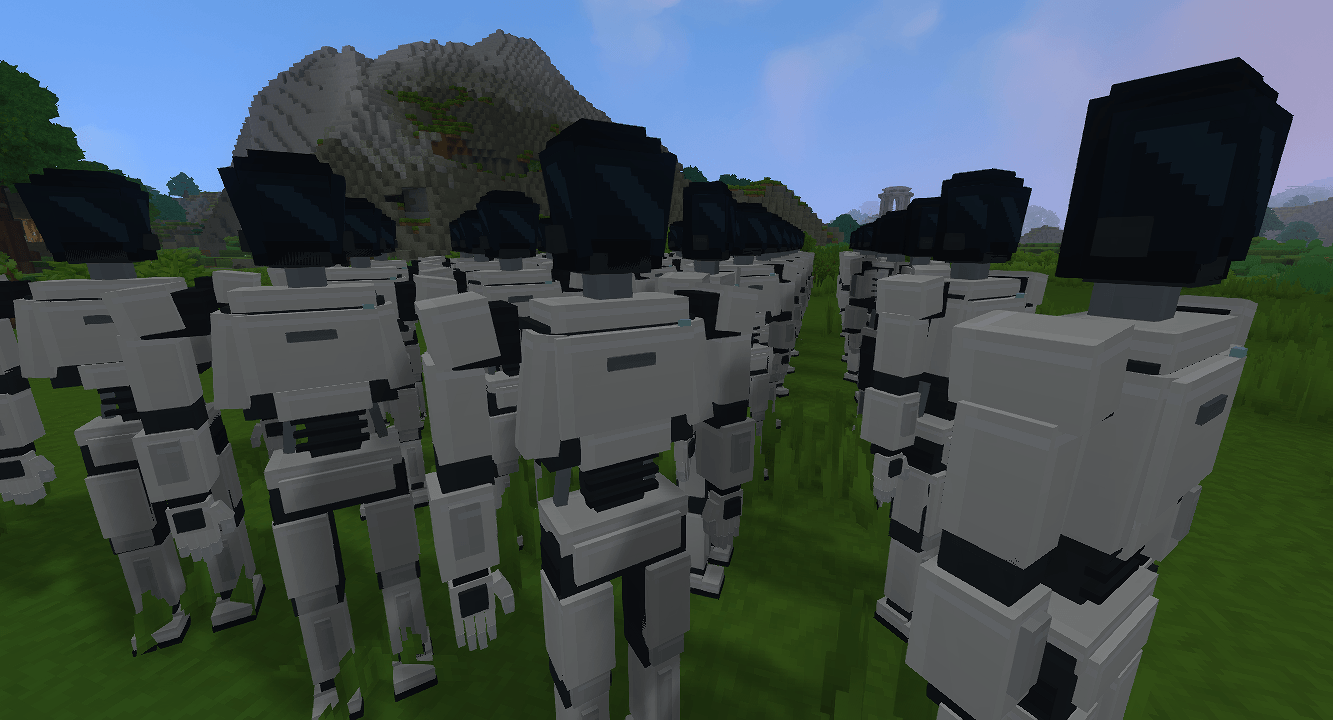 组建一支拥有各自装备配置的机队。
你的首次部署
- 在标准工作台制作 Optimus 组装坞,然后打开它的 机器人技术 分类。
- 制作一个 机队遥控器 和一个 Optimus 部署单元。
- 手持部署单元,在五格范围内的平坦地面上右键点击以部署一个机器人。
- 手持机队遥控器,瞄准五格范围内的机器人并右键点击以将其关联。
- 打开遥控器的名册,为范围内已关联的机器人选择 取得控制。
- 使用常规的移动和交互控制。快捷栏 2–9 格可用于放置工具和方块;选中 第 1 格,然后 右键点击 以释放控制。
在你控制机器人期间,你的操作员身体会留在世界中。连接前请选择一个安全的地点。如果你需要紧急返回的方式,请使用 /optimus-release。
 通过机队遥控器关联、命名和选择机器人。
安装预览版
从 文件 标签页下载 0.2.3-dev。在停止你的世界或服务器后,将 OptimusLink-0.2.3-dev.jar 放入 UserData/Mods,从该文件夹中移除旧版 Optimus Link JAR 文件,然后重新打开世界或服务器。该 JAR 包含模型、纹理、动画和声音;无需单独的资源包 ZIP 文件。
此版本面向 Hytale 0.7.3。CurseForge 目前将其归类在 0.7 下;该标签并不确认与每个 0.7 补丁的兼容性。此预览版主要在单人游戏中进行了测试。第二客户端多人游戏以及进一步的动画和音频完善仍需更广泛的测试。
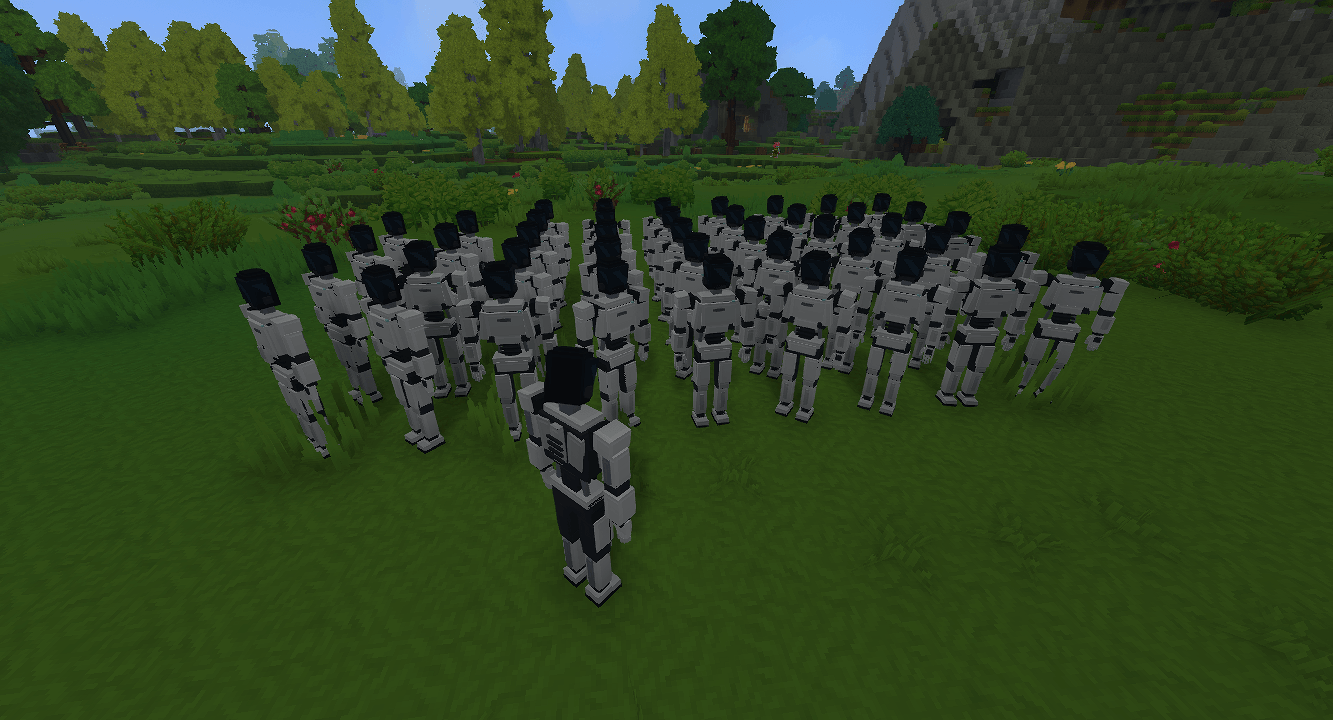 一个遥控器可以关联多个机器人;你每次控制一个。
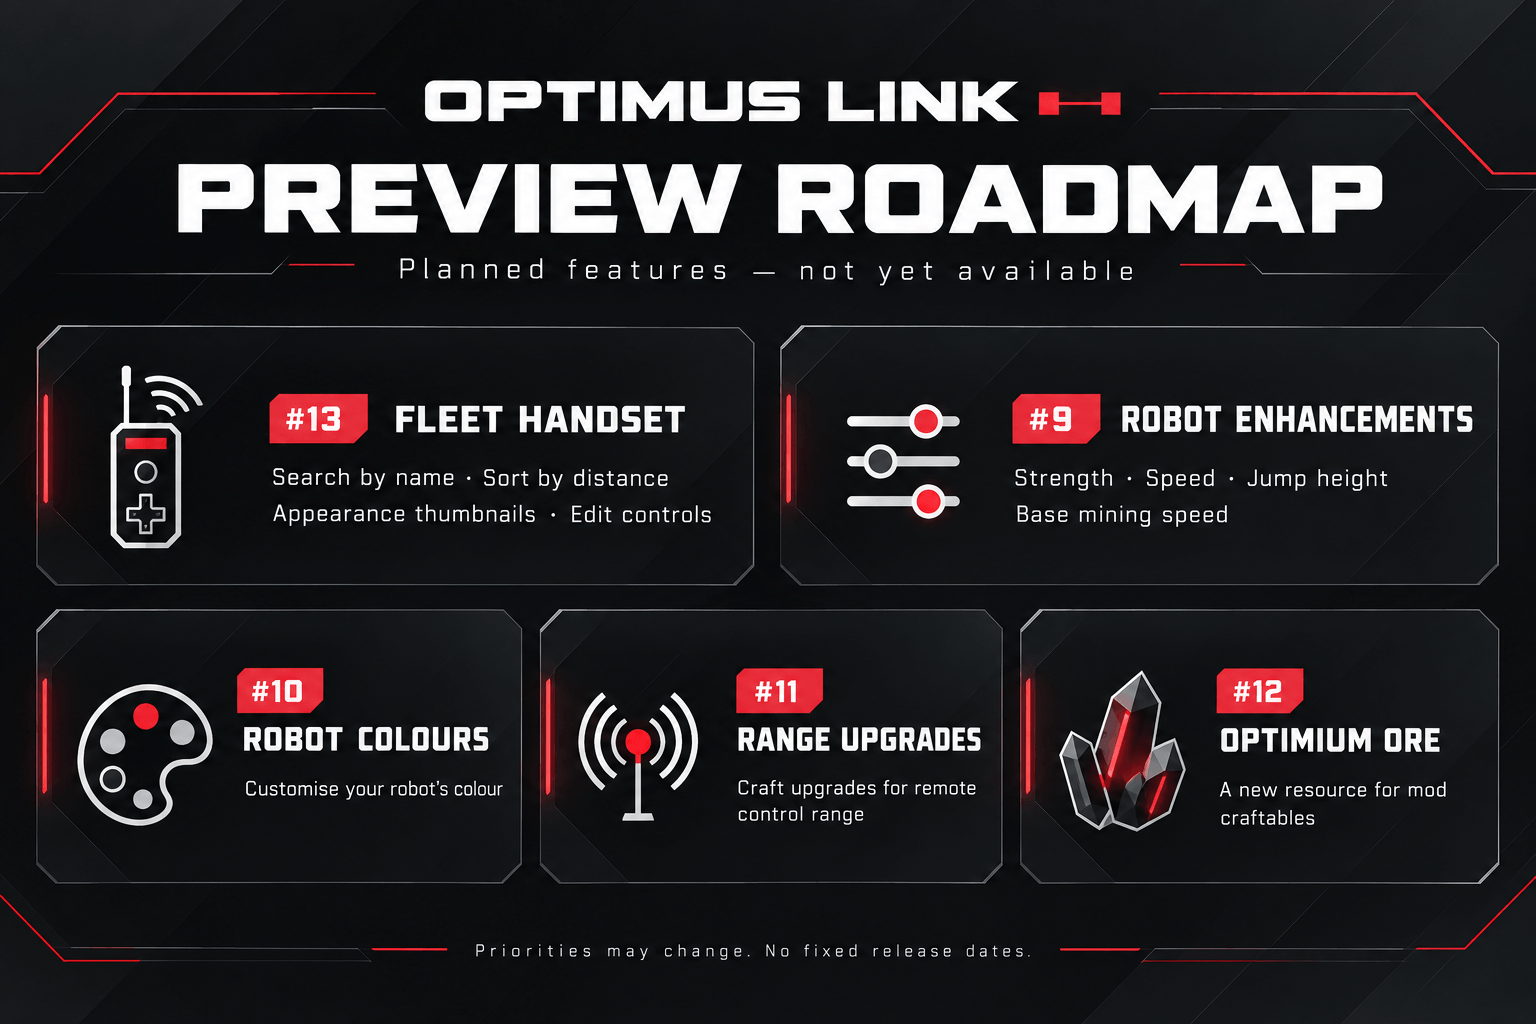
预览版路线图
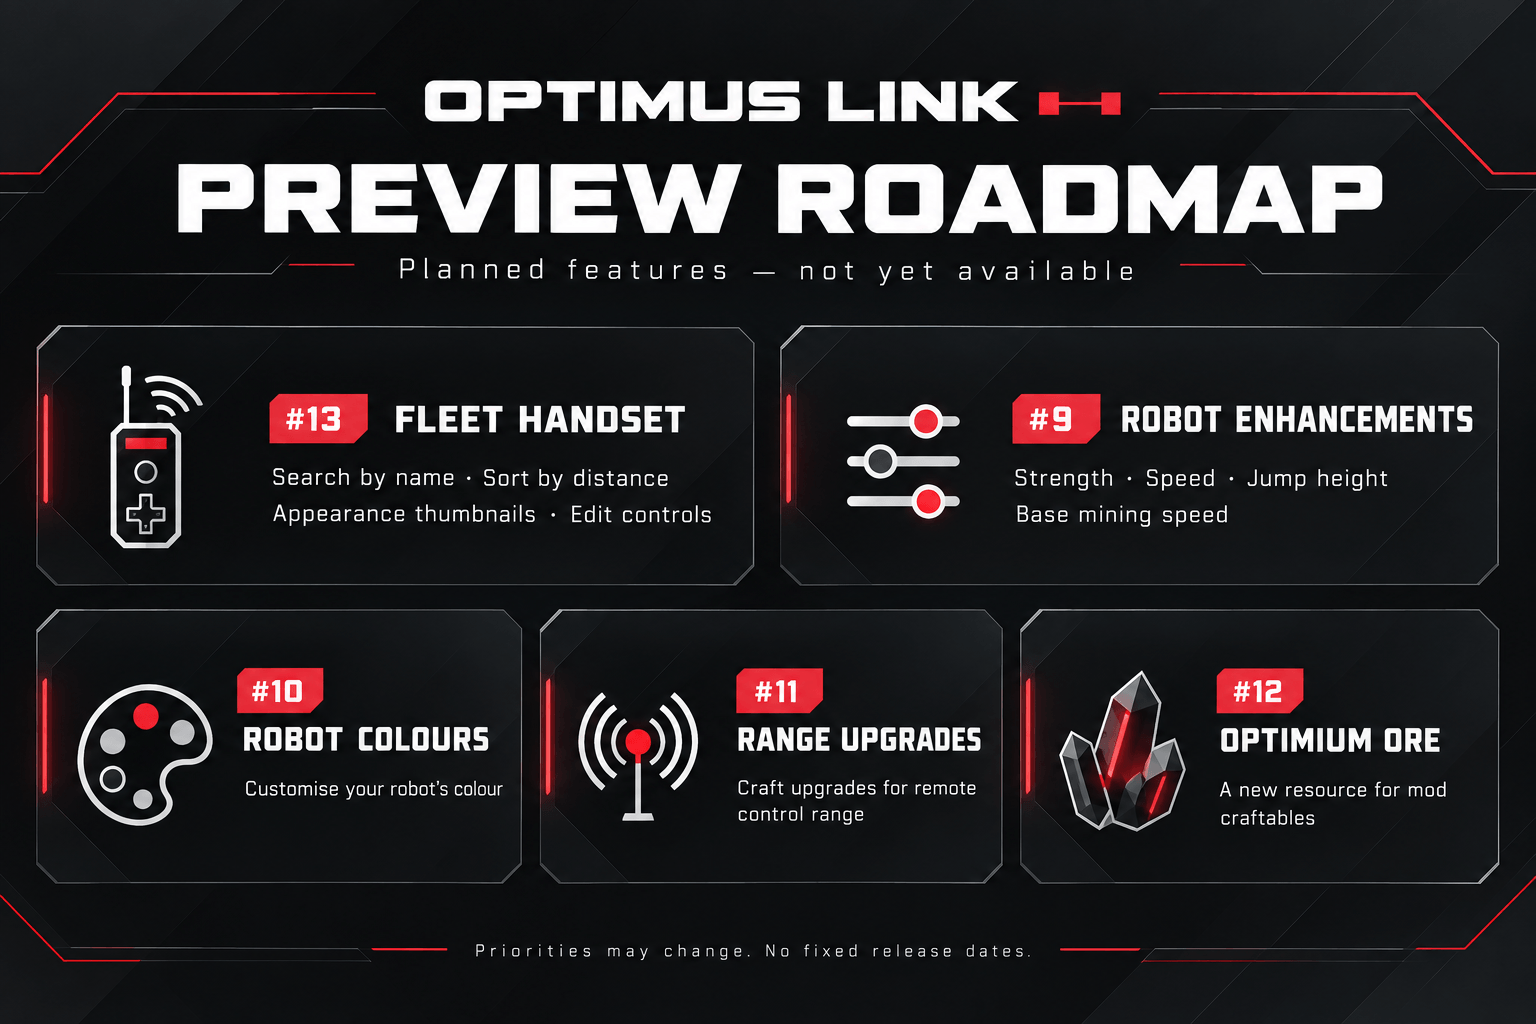
这些是公开的增强请求,并非此版本中包含的功能。优先级和范围可能会发生变化,并且没有固定的发布日期。
- #13 — 机队手持设备改进:可搜索的机器人列表、按距离排序、外观缩略图和更清晰的编辑控件。
- #9 — 机器人增强:力量、移动速度、跳跃高度和基础挖掘速度。
- #10 — 机器人颜色:自定义你的 Optimus 的颜色。
- #11 — 可制作的范围升级:通过升级扩展遥控范围。
- #12 — Optimium 矿石:一种用于模组可制作物品的新资源。
帮助塑造这个模组
发现了 bug 或有想法?提交 GitHub issue,并附上你的 Hytale 版本、Optimus Link 版本以及复现步骤。请勿在截图和报告中包含个人信息。
Optimus Link 是一个受 Tesla Optimus 启发的独立粉丝模组。它与 Tesla 或 Hytale 团队无关,也未获得其认可。横幅和路线图是宣传图形;上述游戏截图是在 Hytale 中拍摄的。
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。