
创建:自动导航
自动导航让你能以更高机动性操控船只,无需受限于磁铁矿。与Create: Radar兼容!
 查看大图
概览:
创建:自动导航雷达!
在新更新中,你可以将 Sable 装置直接对准雷达目标。为此,请将智能导航台连接到雷达网络。
此功能需要 Create: Radar。
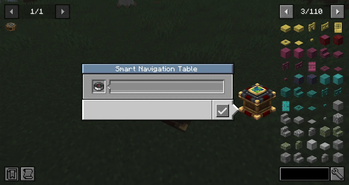
创建:自动导航是 Create 和 Create: Aeronautics 的轻量级附加模组。 它引入了智能导航台,这是导航台的升级版本,旨在实现更简单、更灵活的自动驾驶控制。你不必手动准备指南针并依赖磁铁矿,而是可以直接在导航台的内置 GUI 中输入目标坐标,更舒适地引导你的载具。
这使得围绕 Create: Aeronautics 构建的飞行、驾驶和航行机器的导航变得更加顺畅。该模组保留了原版导航台的熟悉理念,同时通过直接坐标输入对其进行扩展,以实现更快的路线设置和更好的机动性。 当前功能:带内置坐标输入的智能导航台、无需磁铁矿、无需手动设置指南针,以及为 Aeronautics 载具提供更便捷的自动驾驶目标定位。
使用智能导航台的示例
你可以构建军用自动制导装置,为你的飞艇和飞机配备更可靠的导航系统,并为飞行、驾驶或航行载具准备基于坐标的控制。 它可用于战斗飞行器、侦察机器、运输载具以及需要快速且可重复路线控制的大型移动建筑。无论你是在设置飞艇巡逻路线、引导攻击飞行器,还是构建自主红石辅助导航系统。
玩法说明
此附加模组不使用可见的指针箭头。 导航仅通过红石信号和基于坐标的定向来处理。这将在未来版本中修复。
CC: Tweaked 兼容性
智能导航台可用作 CC: Tweaked 外设。将计算机直接连接到导航台或通过有线调制解调器连接,然后将其识别为 smart_navigation_table。你可以从 Lua 程序设置手动坐标、读取当前目标并检查导航台的状态。
| 方法 | 描述 |
|---|---|
setTargetCoordinates(x, y, z) |
使用整数坐标设置手动目标 |
clearTarget() |
清除手动目标 |
getTargetCoordinates() |
将当前目标返回为 {x, y, z},如果没有目标则返回 nil |
getManualTarget() |
返回已保存的手动目标,即使连接到雷达网络时也是如此 |
getStatus() |
返回当前模式(idle、manual 或 radar)以及是否有可用目标 |
getPosition() |
返回导航台在世界中的位置 |
getPointerAngle() |
返回指针角度 |
getRedstoneOutputs() |
返回每个方向计算出的信号 |
```lua local nav = peripheral.find("smart_navigation_table") nav.setTargetCoordinates(120, 80, -45) print(textutils.serialize(nav.getTargetCoordinates()))
要求:Create 和 Create: Aeronautics。
免责声明
该模组的一部分是使用人工智能创建的。
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。