定位三角测量
一个客户端 Fabric 模组,允许通过定位器和三角测量数据确定玩家坐标
 查看大图
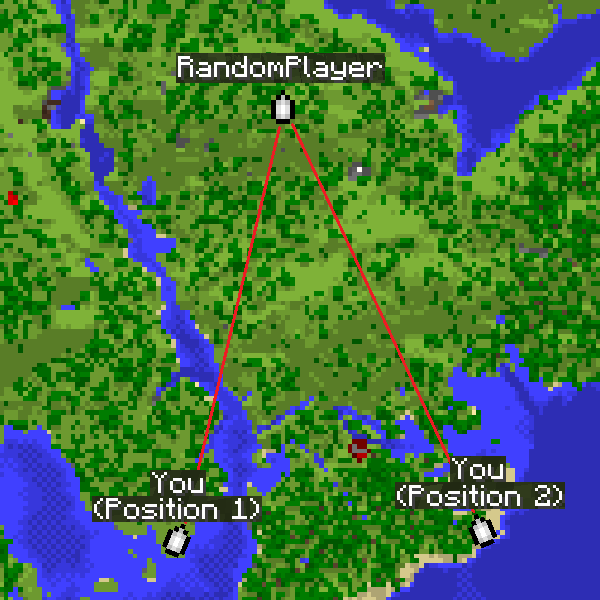
定位器三角测量
一个客户端 Fabric 模组,可通过三角测量确定玩家坐标。
该模组使用普通原版玩家即可访问的公开数据来计算坐标,仅作为计算器使用。 如果服务器禁用了原版定位器,或某玩家对其隐藏,模组将无法确定其坐标。 本质上,模组执行的所有计算都可以用计算器和原版客户端手动完成。

快速开始
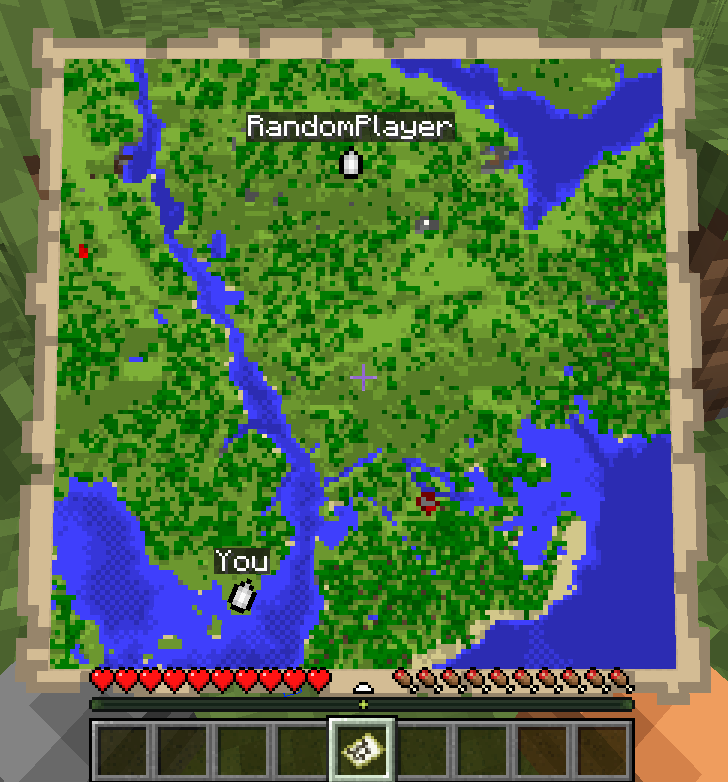
地图仅作示例用途。
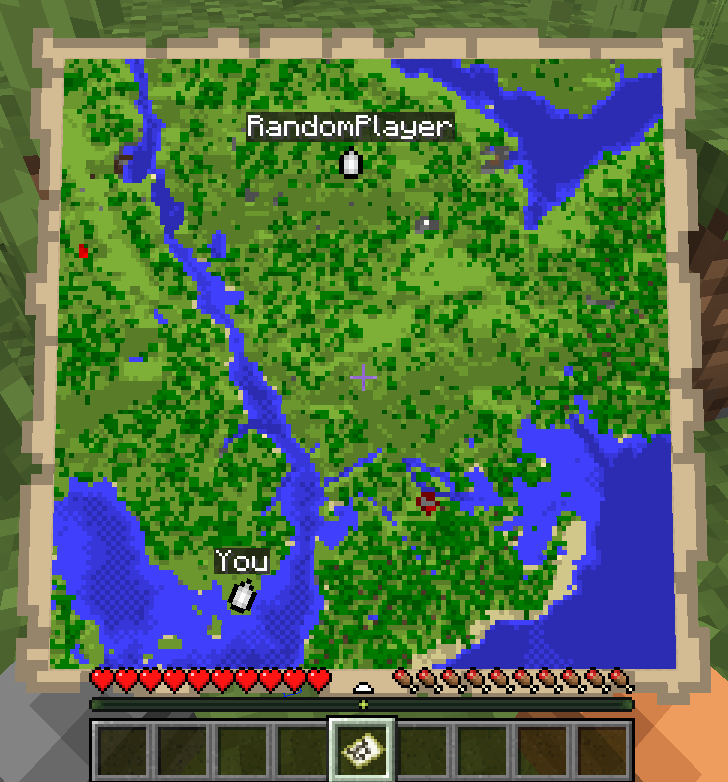
- 运行
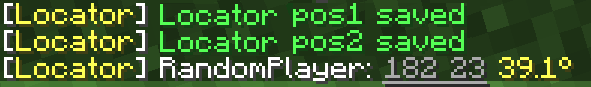
/locator_pos1—— 模组将记住定位器的状态、你当前的位置和你的视角偏航角。 - 尽可能远离目标,使与目标之间的角度尽可能大,然后运行
/locator_pos2。 - 运行:
/locator_locate <name>—— 尝试计算玩家<name>的坐标,或/locator_locate_all—— 尝试计算所有已知目标的坐标。
/locator_pos1
/locator_pos2
/locator_locate RandomPlayer
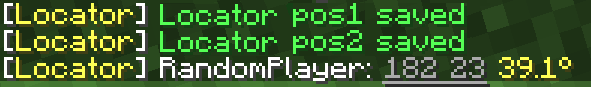
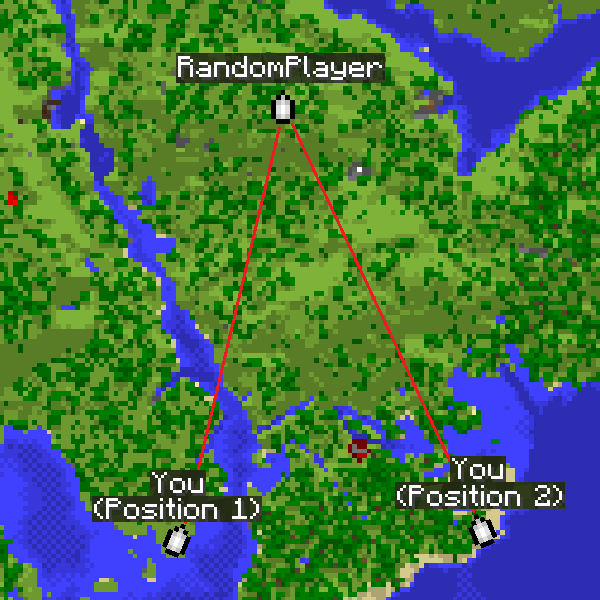
两个点出发的方向之间的夹角越大,坐标越精确。
对于常规三角测量,使用相同的命令,但加上 triangulation 前缀。
命令说明
定位器命令
/locator_data—— 输出当前定位器状态/locator_pos1—— 保存第一个位置(定位器状态和你的坐标)/locator_pos2—— 保存第二个位置(定位器状态和你的坐标)/locator_get_poses—— 输出已保存的位置/locator_clear_pos1—— 清除第一个位置/locator_clear_pos2—— 清除第二个位置/locator_clear_poses—— 清除两个位置/locator_locate <name>—— 计算玩家<name>的坐标(如果两个位置都已保存)/locator_locate_all—— 计算所有已知目标的坐标(如果两个位置都已保存)
常规三角测量命令
/triangulation_pos1—— 保存第一个位置(你的坐标 + 偏航角)/triangulation_pos2—— 保存第二个位置(你的坐标 + 偏航角)/triangulation_get_poses—— 输出已保存的位置/triangulation_clear_pos1—— 清除第一个位置/triangulation_clear_pos2—— 清除第二个位置/triangulation_clear_poses—— 清除两个位置/triangulation_locate—— 计算视线方向的交点坐标(如果两个位置都已保存)
按键绑定
为方便起见,已为定位器和三角测量添加了按键绑定。 其目的是简化设置点和计算结果的过程。
工作方式:
- 第一次按下所选按键将设置第一个点。
- 按住 Shift 按下按键将跳过设置第二个点。
- 再次按下按键将重置第一个点。
- 再按一次将设置第二个点。
- 如果两个点都已设置,按住 Ctrl 按下按键将返回这两个点的计算结果。
精度说明
三角测量的精度很大程度上取决于两个位置出发的视线方向之间的夹角。 夹角在 20° 到 150° 之间可获得良好结果。 夹角在约 70-100° 时精度近乎完美。 如果夹角过小(小于 20°)或过大(150° 及以上),精度会显著下降。
为获得最大精度,请选取使目标相对你大致成直角的位置。
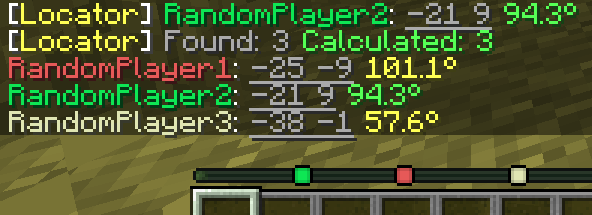
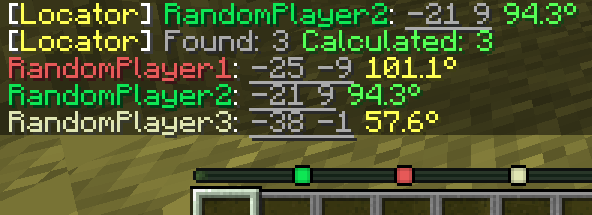
消息中角的颜色表示计算质量。 绿色表示精度近乎完美,黄色表示可接受但可能包含小误差,红色表示精度较差。
如何对定位器隐藏
有几种方法可以从雷达上隐藏:潜行(Shift)、生物或其他玩家的头、雕刻南瓜,或隐形药水。
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。