
迷你Tardis ComputerCraft桥
桥梁迷你塔迪斯和CC:Tweaked
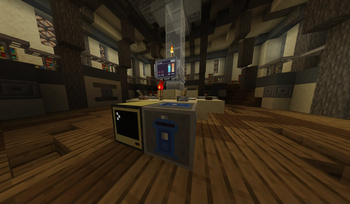 查看大图
Mini Tardis ComputerCraft Bridge
连接 Mini Tardis 与 CC:Tweaked
让你的 TARDIS 自动化!
关于
添加了 TARDIS Computer Interface 方块,可作为 ComputerCraft 的外设,合成方式如下:
(任意有线调制解调器均可)
使用方法
- 将方块放置在 Mini Tardis 内部,并像平常一样将其连接到计算机
- 使用
peripheral.wrap(<side>)或peripheral.find("minitardis_bridge")包装该外设 - 编写 TARDIS 脚本时请参考方法参考
你也可以使用我编写的 TARDIS 自动化脚本
你可以在模组的 GitHub 上找到这些脚本,页面右侧有 View Source 链接
scripts/tardisServer.lua- 将此脚本放在 TARDIS 内部的计算机上,重命名为startup.lua, 如果有多人游玩,请修改文件顶部的调制解调器频道。 计算机旁边必须有 TARDIS Computer Interface,如果你想使用远程功能,还可以选择性地添加末影调制解调器scripts/tardisRemote.lua- 将此脚本放在带有末影调制解调器的袖珍计算机上,如有需要请在文件中修改频道scripts/gpsHost.lua- 使用有线调制解调器和末影调制解调器搭建 GPS 星座, 在文件顶部填写你的调制解调器信息,并设置星座所在的维度。将脚本重命名为startup.lua
方法参考
isLinked()返回布尔值,告知 Computer Interface 是否在 TARDIS 内
如果 Computer Interface 不在 TARDIS 内,以下所有方法都会报错
getState()检查 TARDIS 状态并返回以下字符串之一:booting_up,TARDIS 正在启动crashed,TARDIS 已崩溃,需要重启crashing,TARDIS 正在崩溃disabled,TARDIS 当前已关机drifting,TARDIS 正在维度间漂移flying,TARDIS 正在飞往目的地landed,TARDIS 处于静止状态landing,TARDIS 正在降落refueling,TARDIS 正在补充燃料searching_for_landing,TARDIS 即将开始降落suspended_flight,能量导管在飞行途中被锁定taking_off,TARDIS 正在起飞
boot()成功时返回 true,将 TARDIS 从disabled状态启动shutdown()成功时返回 true,将 TARDIS 从landed或crashed状态关机refuel(boolean)成功时返回 true,设置补充燃料状态getFuel()返回 0 到 1000 的数字,告知 TARDIS 有多少燃料getStability()返回 0 到 1000 的数字,告知 TARDIS 有多少稳定性getAvailableWorlds()返回字符串数组,告知 TARDIS 能够前往哪些维度getCurrentPos()返回 3 个数字组成的数组作为 XYZ,如果 TARDIS 未降落则报错,表示 TARDIS 的当前位置getCurrentFacing()返回以下字符串之一,如果 TARDIS 未降落则报错,表示 TARDIS 当前朝向:northeastwestsouth
getCurrentWorld()返回字符串,表示 TARDIS 当前所在的世界getDestinationPos()返回 3 个数字组成的数组作为 XYZ,如果目的地未知则报错,表示 TARDIS 的当前目的地getDestinationFacing()返回罗盘方向字符串,如果目的地未知则报错,表示 TARDIS 在目的地应朝向的方向getDestinationWorld()返回字符串,如果目的地未知则报错,表示 TARDIS 将尝试飞往的世界resetDestination()成功时返回 true,将目的地重置回 TARDIS 当前位置setDestinationPos(x, y, z)成功时返回 true,如果目的地不可达则报错,将目的地设置为提供的坐标setDestinationFacing(compass_direction)成功时返回 true,设置 TARDIS 在目的地将朝向的方向setDestinationWorld(world_id)成功时返回 true,如果 TARDIS 无法前往该世界或尚未通过 Dimensions 应用发现该世界则报错,设置目的地世界isDestinationLocked()返回布尔值,告知目的地是否已锁定setDestinationLocked(boolean)成功时返回 true,设置目的地锁的锁定状态areConduitsUnlocked()返回布尔值,告知能量导管是否已解锁setConduitsUnlocked(boolean)成功时返回 true,锁定或解锁能量导管handbrake(boolean)成功时返回 true,设置手刹状态getErrorOffsets()返回偏移量数组,只能在flying状态下调用,否则报错,每个偏移量是一个包含 2 个元素的数组。- 偏移量的第一个元素是南北偏移,1 表示 TARDIS 需要向南微调,-1 表示 TARDIS 需要向北微调
- 偏移量的第二个元素是西东偏移,1 表示 TARDIS 需要向东微调,-1 表示 TARDIS 需要向西微调
- 返回示例:
{ {0,0}, {1,-1}, {1,0}, {0,-1} }
getCoordinateScale()返回 0 到 3 的数字,告知 Localization Scale Interpreter 的值setCoordinateScale(number 0 to 3)成功时返回 true,设置 Localization Scale Interpreter 的值,也用于选择在flying状态下将微调哪个偏移量nudgeDestination(direction)成功时返回 true,将目的地向提供的方向微调,用于在flying状态下调整偏移量。方向可以是以下字符串之一:northeastwestsouthupdown
getTotalDriftingPhases()返回数字,只能在drifting状态下调用,否则报错,告知总共有多少个漂移阶段getDriftingPhasesComplete()返回数字,只能在drifting状态下调用,否则报错,告知已完成多少个漂移阶段isDriftingPhaseReady()返回布尔值,只能在drifting状态下调用,否则报错,当 TARDIS 准备好进行相位变换时为 true,调用handbrake(true)进行相位变换
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。