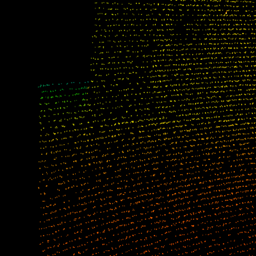
激光雷达扫描
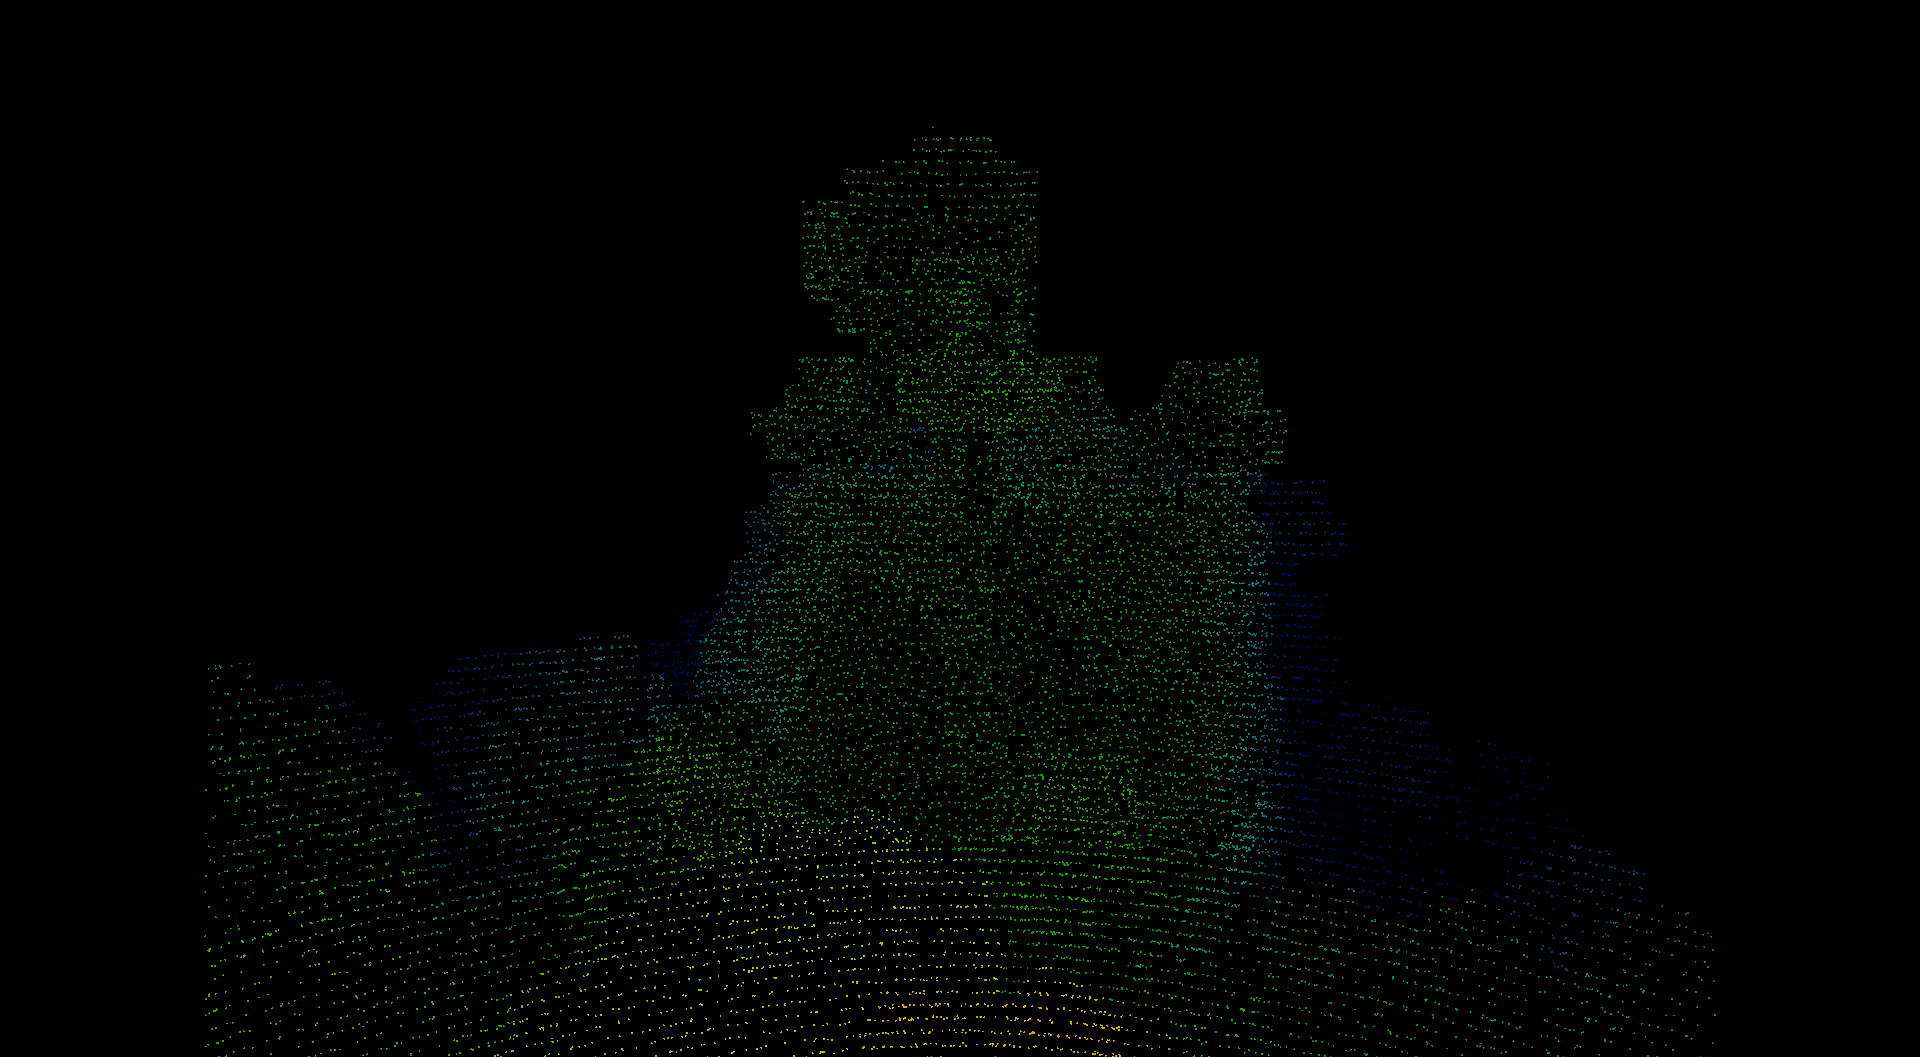
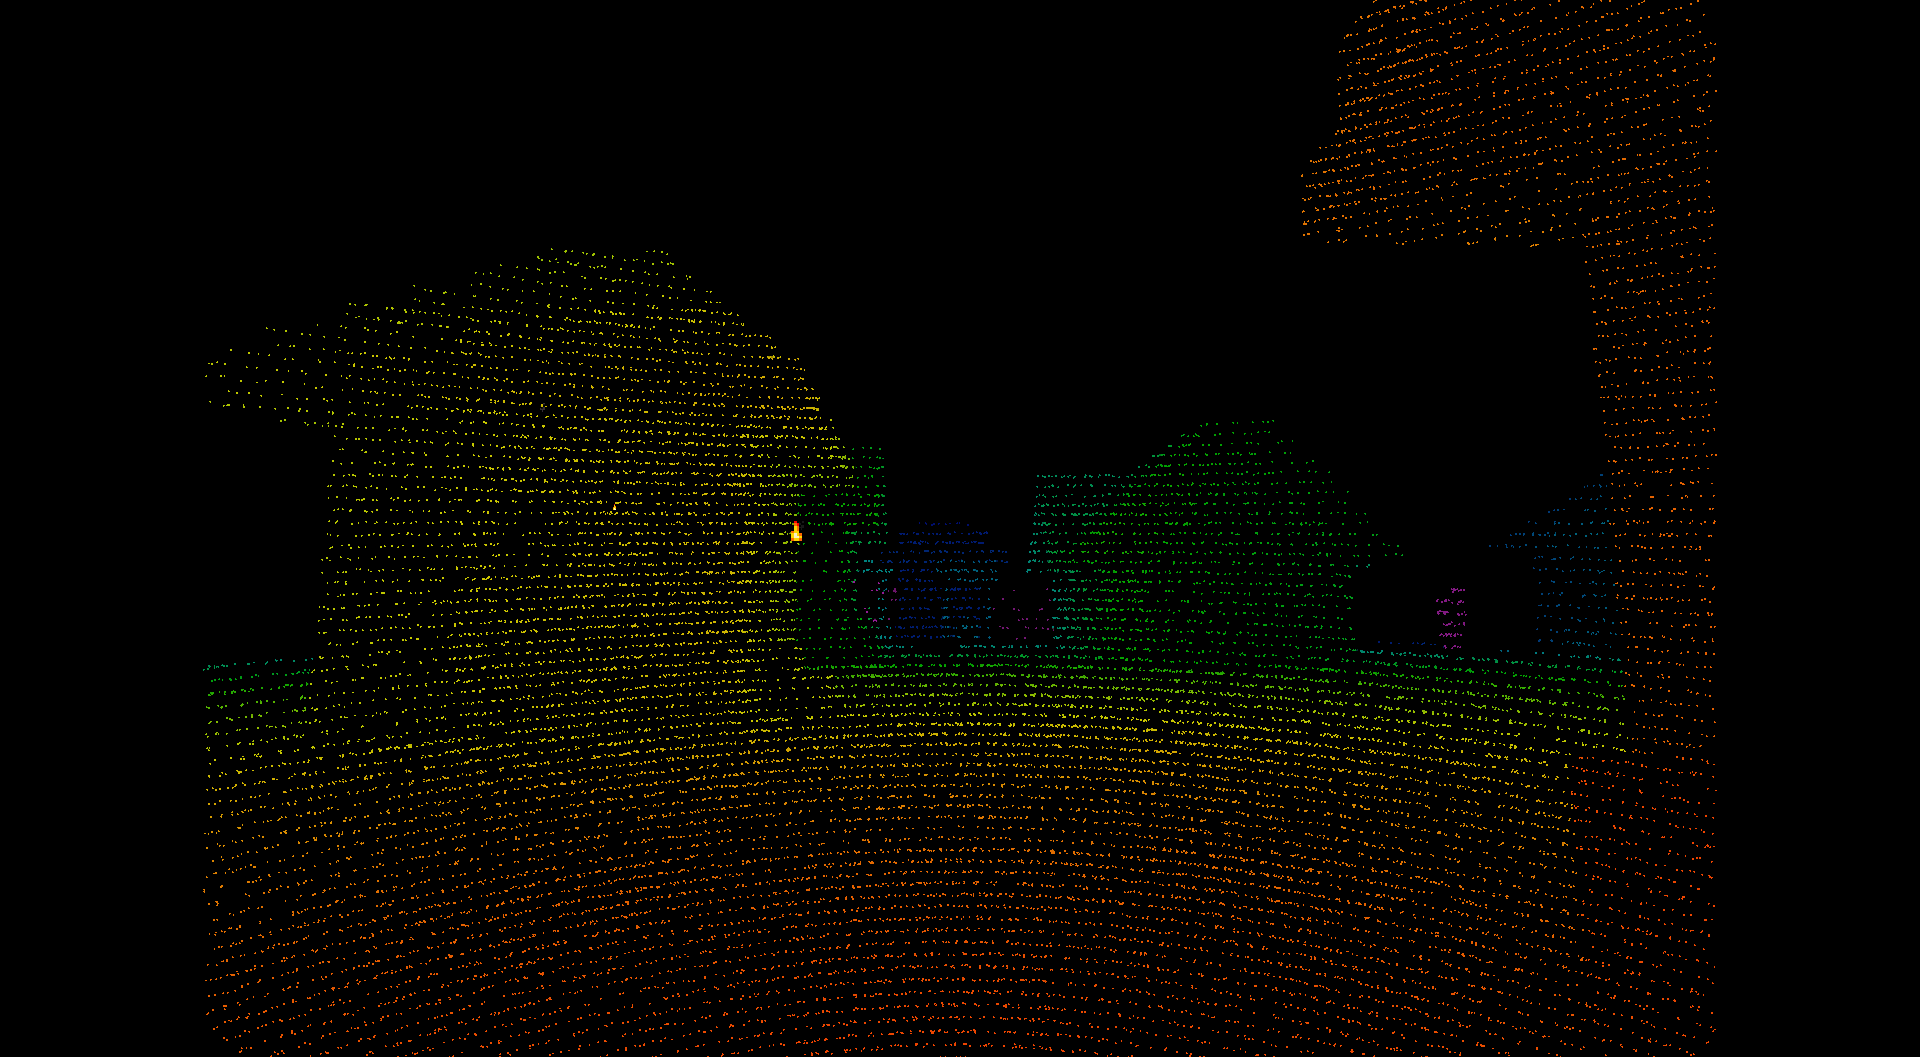
世界不是绘制出来的:你只能看到你的激光雷达测量到的点,这些点带有距离、反射率、噪声和多回波,遵循激光雷达方程。
 查看大图
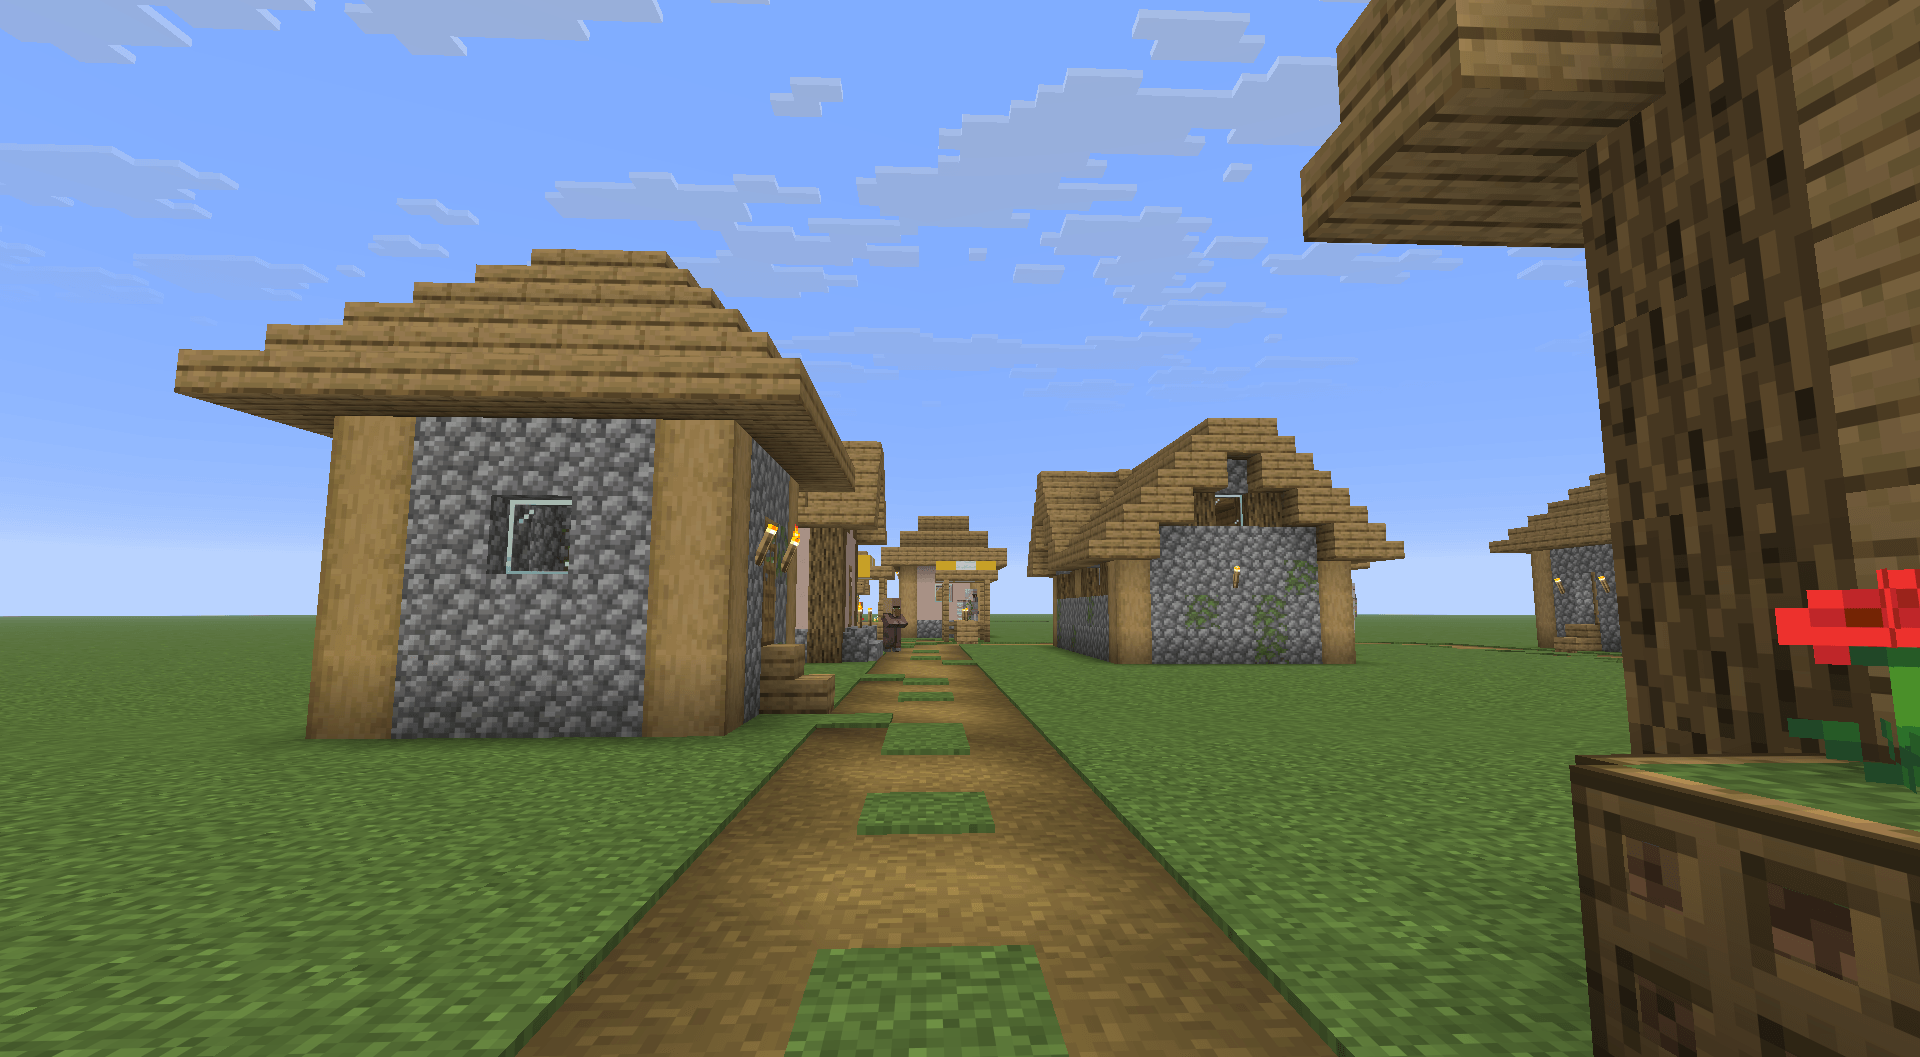
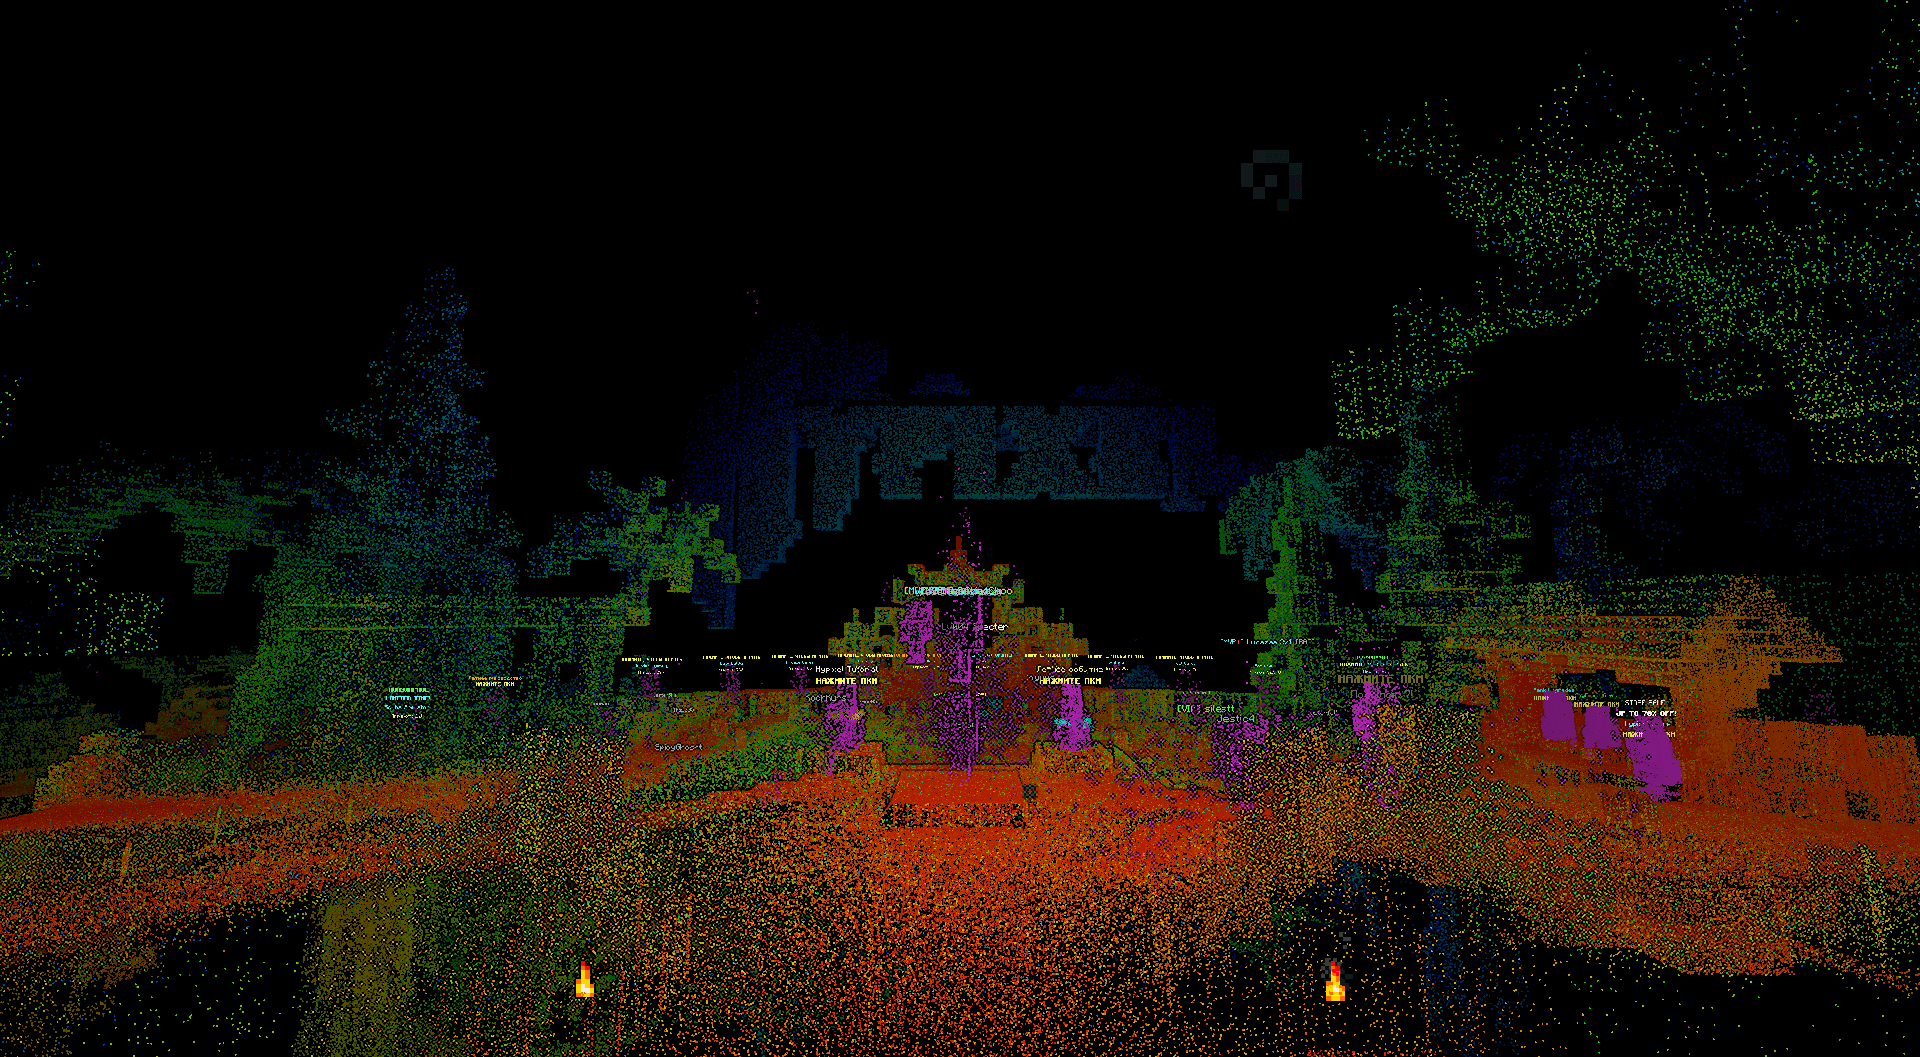
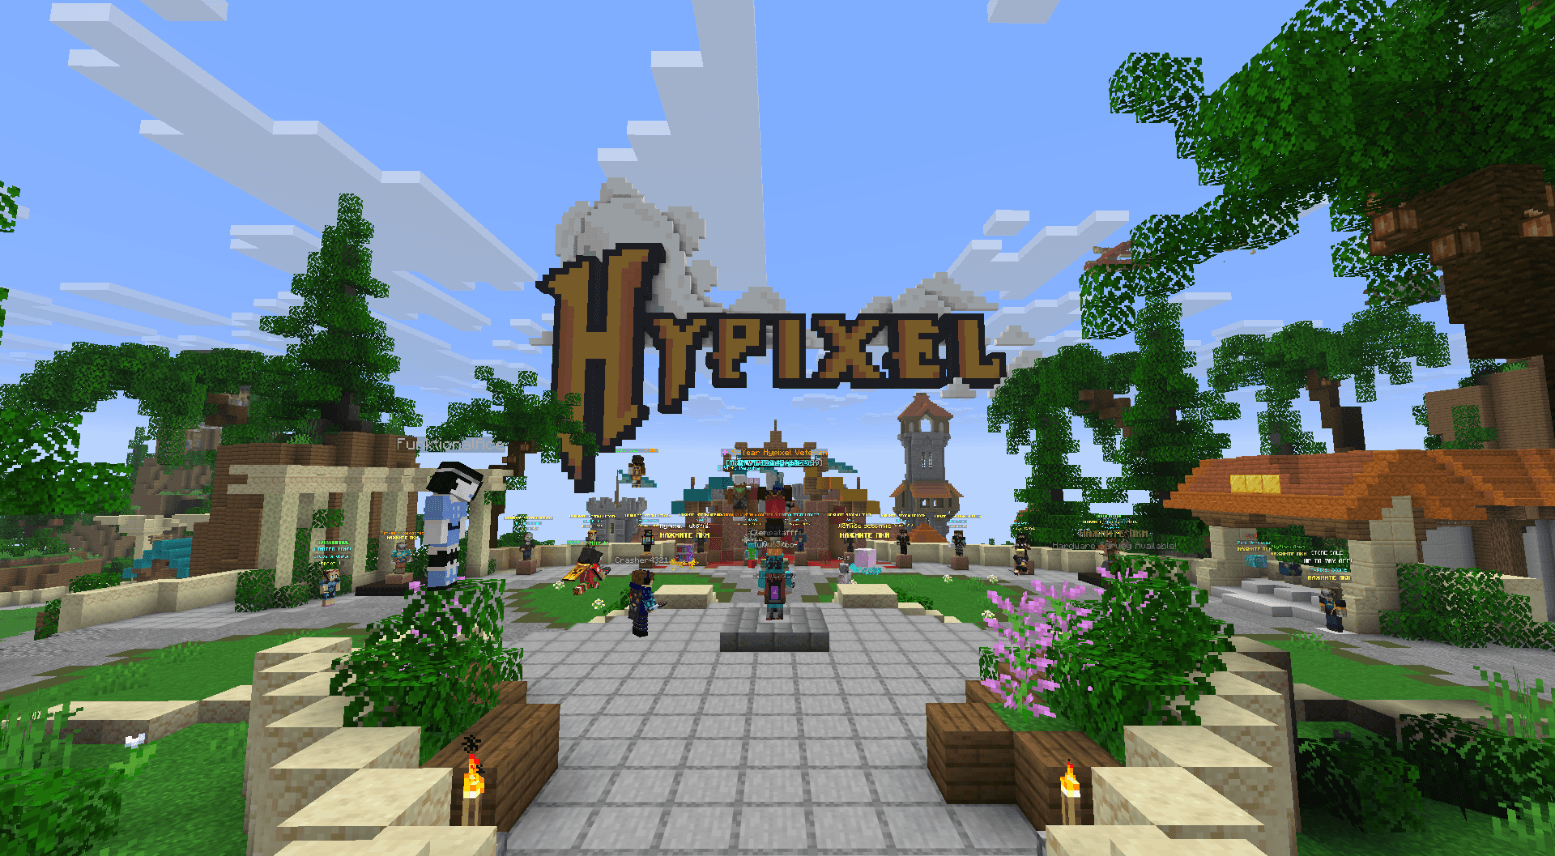
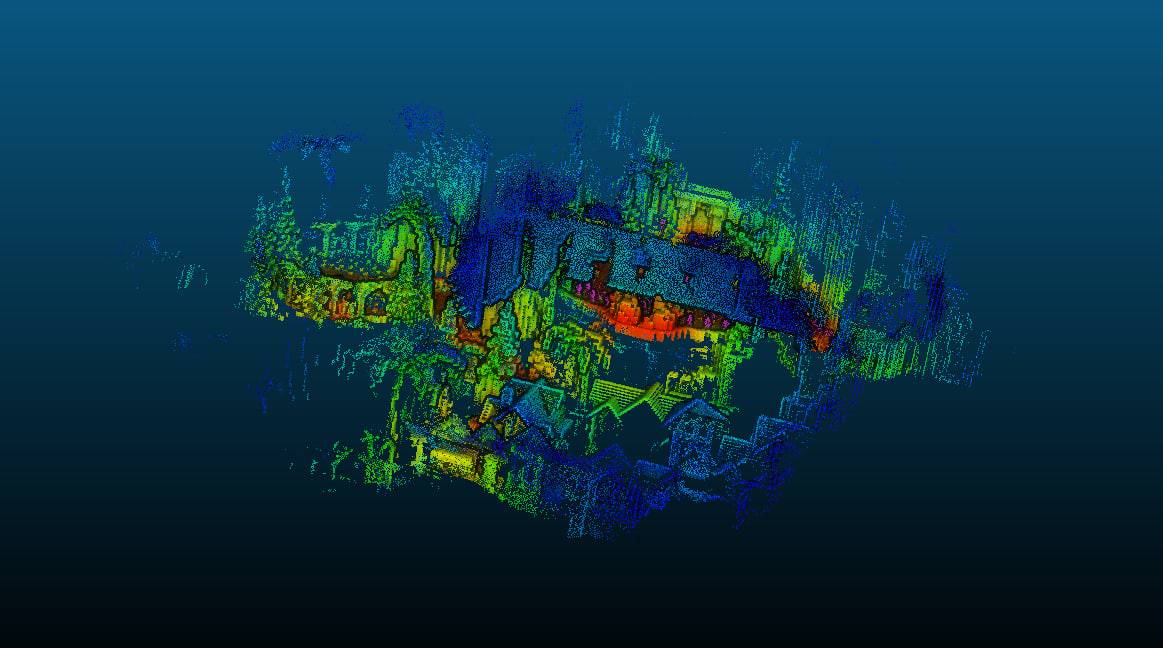
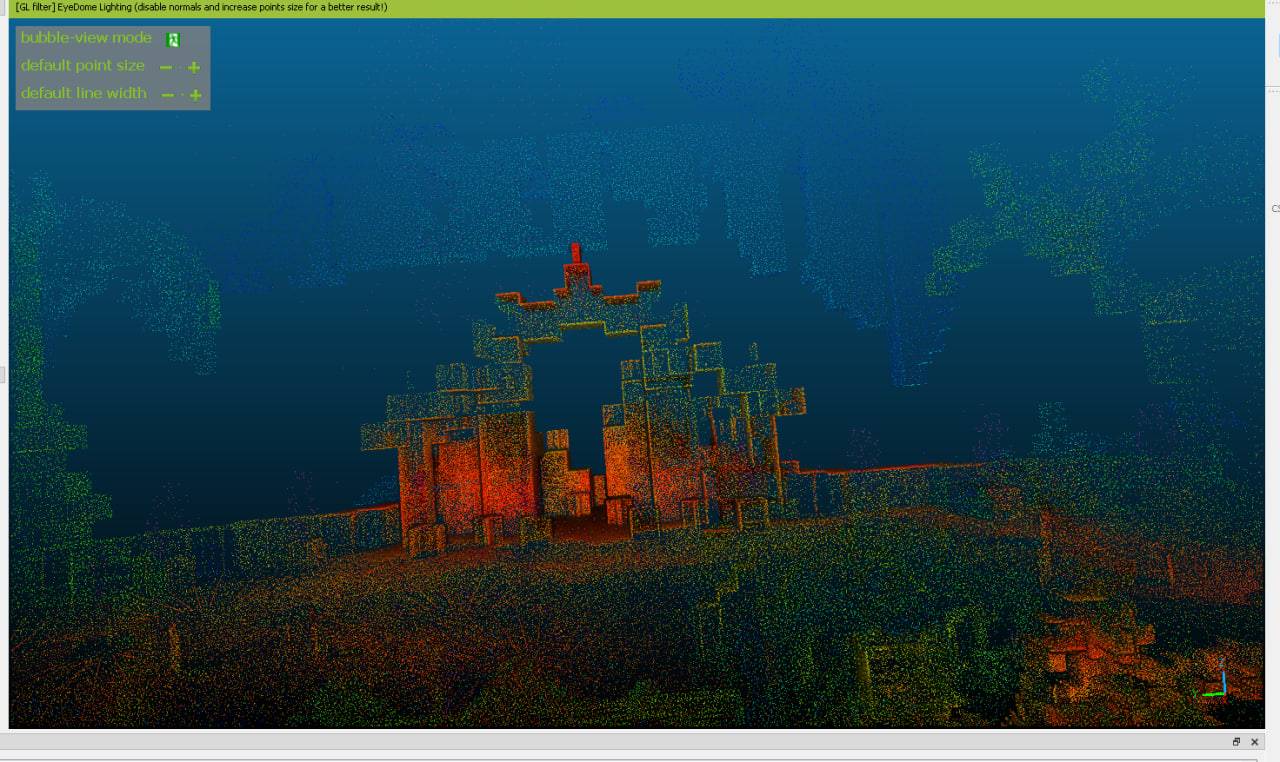
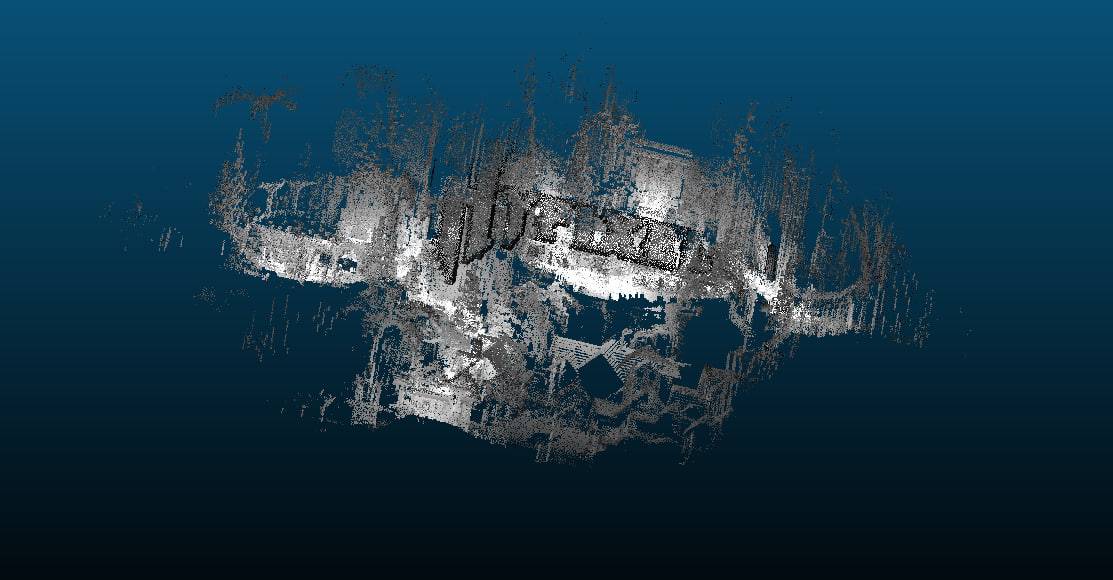
LiDAR 扫描
一个适用于 Minecraft 26.2(Forge)的激光雷达扫描器模组。仅客户端。
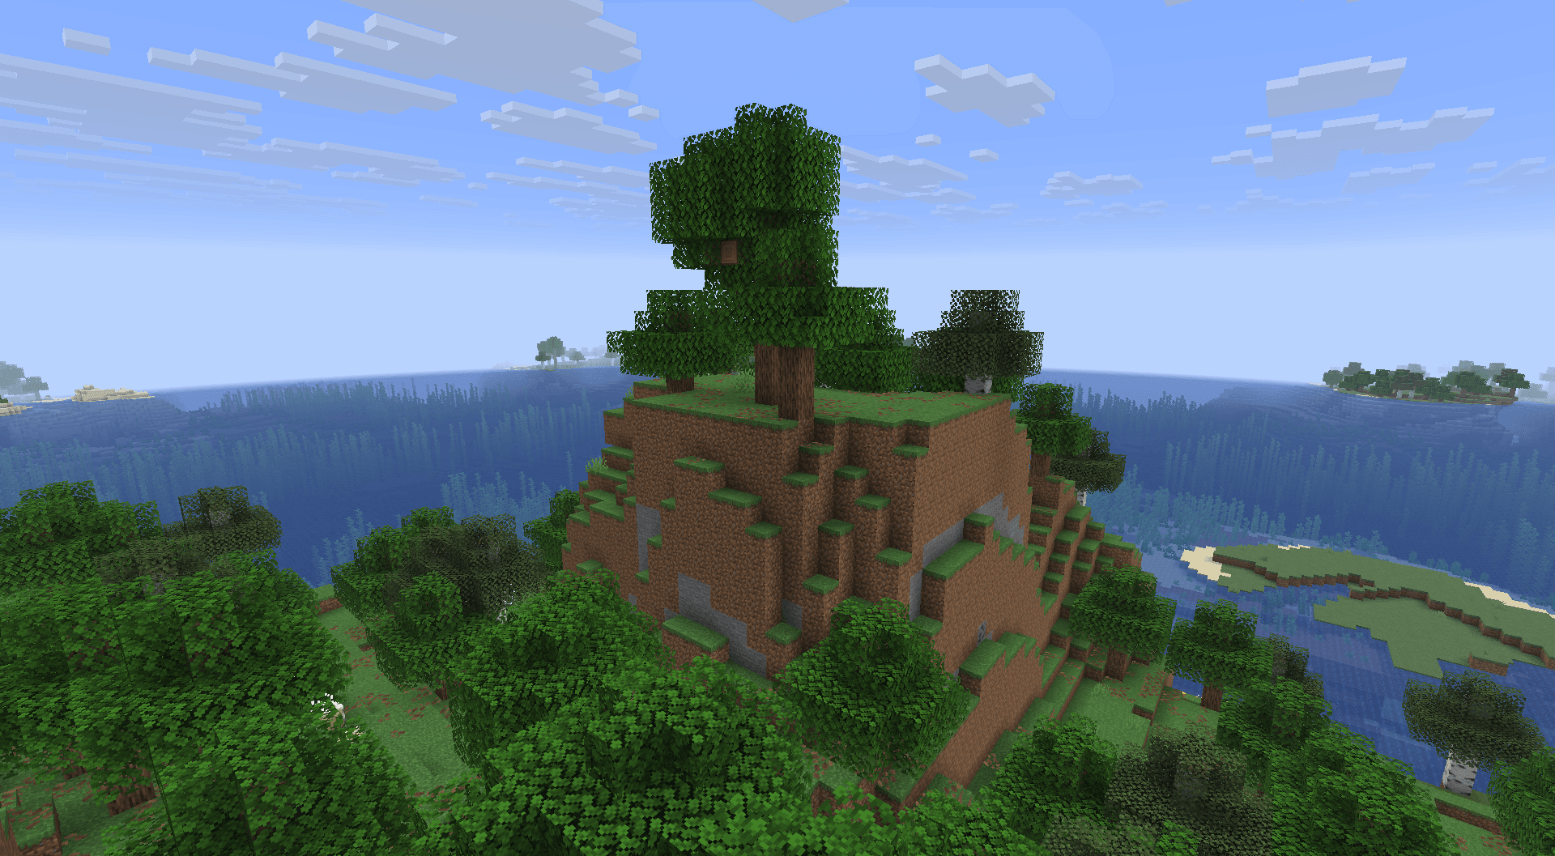
按住扫描键,传感器每游戏刻发射一定预算的脉冲。每个回波都会成为点云中的一个点,并保留在其测量位置。游戏世界本身不会被渲染,因此你所看到的只有扫描结果,别无其他。
安装前须知
该模组本身不会闪烁,但有两件事值得了解。世界切换键会在按下瞬间将整个屏幕在明亮和黑色之间切换,而点网格是一种规则的高对比度图案。这两者对于光敏性癫痫患者都是已知的诱因。此外,黑色背景上的稀疏点云对视力的对比度要求很高,长时间在黑暗环境中使用会令眼睛疲劳。
模组在首次启动时会显示相同内容的警告页面,该页面无法跳过。
环境要求
- Minecraft 26.2
- Forge 65 或更新版本
- 仅客户端。服务器端无需安装任何内容,模组不会读取客户端通过正常区块加载未获取到的方块数据。
按键
| 按键 | 功能 |
|---|---|
按住 V |
扫描 |
Z |
切换扫描模式:线形、窄锥、标准锥、宽锥、旋转 |
H |
扫描周围空间的地图区域 |
J |
打开设置 |
K |
导出当前维度的点云 |
N |
清除点云,按两次确认 |
B |
显示或隐藏世界 |
以上按键均不与原版绑定冲突。
扫描器的工作原理
测程、反射率和噪声遵循激光雷达方程,而非简单的光线投射颜色渐变。传感器的规格说明与真实设备一致:以能返回信号的10%反射率目标物的距离来标定。
- 材质带有近红外反射率、镜面反射波瓣和透射率,因此玻璃、树叶和水与石头的表现不同。
- 穿过树叶、玻璃或栅栏门的脉冲可能产生多次回波。返回模式选择接收器报告的内容:全部、首次、末次、最强或双回波,这与真实设备的配置相同。
- 模拟了光束发散、距离噪声、雨衰减和日光噪声底。
- 几何体来自模型而非碰撞箱:栅栏门的两翼之间有空隙,花是两个交叉的平面。
- 预设可直接加载真实传感器的公开规格:Ouster OS0、OS1、OS2。
点云默认可存储一千万个点,会自动精简,以便重复扫描墙壁时无需额外开销;当世界发生变化时,点会过期;点云会按世界保存——根据世界文件夹区分,因此两个同名的世界会保留各自的点云。
使用 N 清除时,会同时清除内存中的点云和已保存的点云,因为一个世界只有一片点云,模组不应在硬盘上仍有完整文件时报空点云。由于这会丢失测量数据,第一次按下仅会询问并列出将要删除的内容;被清除的文件会被重命名而非直接删除,并且模组会告知你重命名后的文件名。
导出
按 K 可将当前维度的点云写入 ASPRS LAS 1.4(点记录格式 7)或 PLY 文件,也可同时导出两种格式。每个点都带有颜色、作为强度的回波强度、ASPRS 分类代码和扫描角度,因此该文件可以在 CloudCompare、QGIS 或任何勘察工具中打开,并包含这些工具所需的字段。
文件将保存在 <游戏目录>/lidar/export/ 下。
设置
共 46 个选项,每个选项都包含其单位、范围和数值来源。可在游戏内按 J 打开,或从模组列表中打开。值得首先了解的选项包括:maxRange、raysPerTick、scanFovDeg、maxStoredPoints、pointSpacing、returnMode、edlStrength、renderRange、exportFormat。
如果帧率下降,首先降低 raysPerTick,然后降低 maxStoredPoints,最后再降低 renderRange。
每个选项的单位、范围和来源都在参考页面上有详细说明:https://zenoyui.github.io/lidar-scan/
兼容性
世界隐藏功能是通过 Mixin 对 Minecraft 的渲染方法实现的,因此与重写相同路径的模组(如 Sodium 风格的优化器以及 Iris/Oculus 光影包)可能产生冲突。尚未对这些模组进行过测试。
报告问题
请在 https://github.com/Zenoyui/lidar-scan/issues 提交 issue,并说明你所使用的模组版本、操作步骤以及遇到的问题。
正在加载版本记录…
正在加载评论…
评论在新手盒子客户端中发表,这里同步展示。